03
機構学
リンクやカムが、回転を思いどおりの動きに変えるしくみ。
01
リンク機構
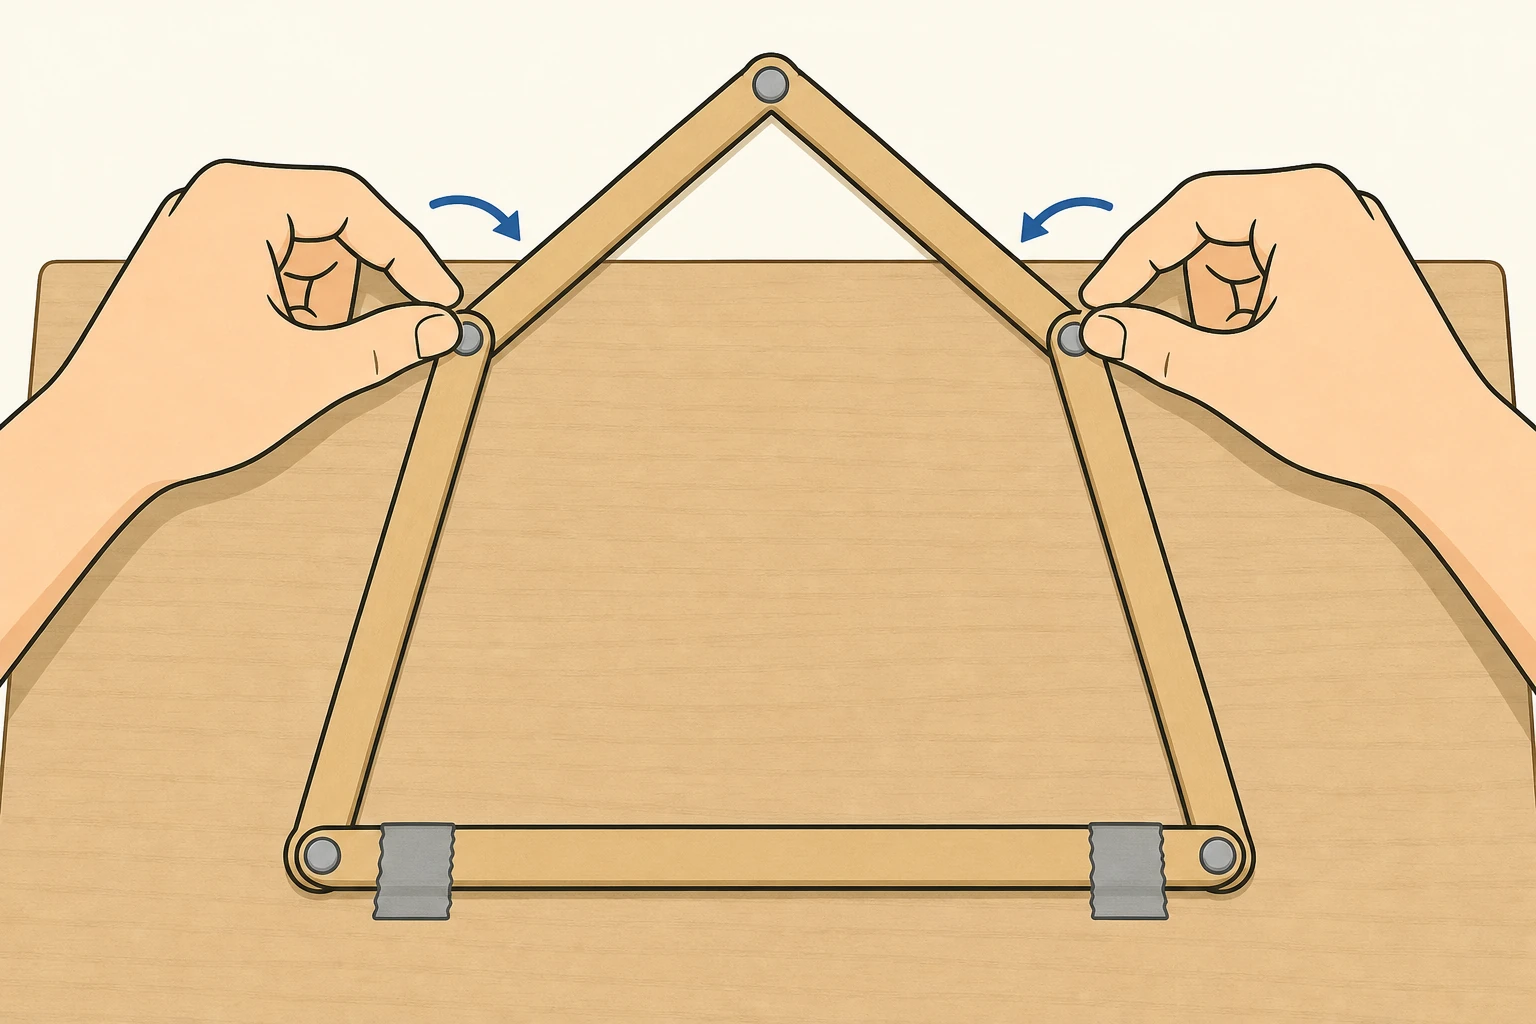
7 単元- 01-01三角形は動かず、四角形はぐらつく機構の自由度棒をピンでつないだ三角形は動かず(自由度 0)、四角形は1か所、五角形は2か所の角度を決めると形が決まる。自由度は F = 3(n − 1) − 2p で、節の数と対偶の数だけから数えられる。
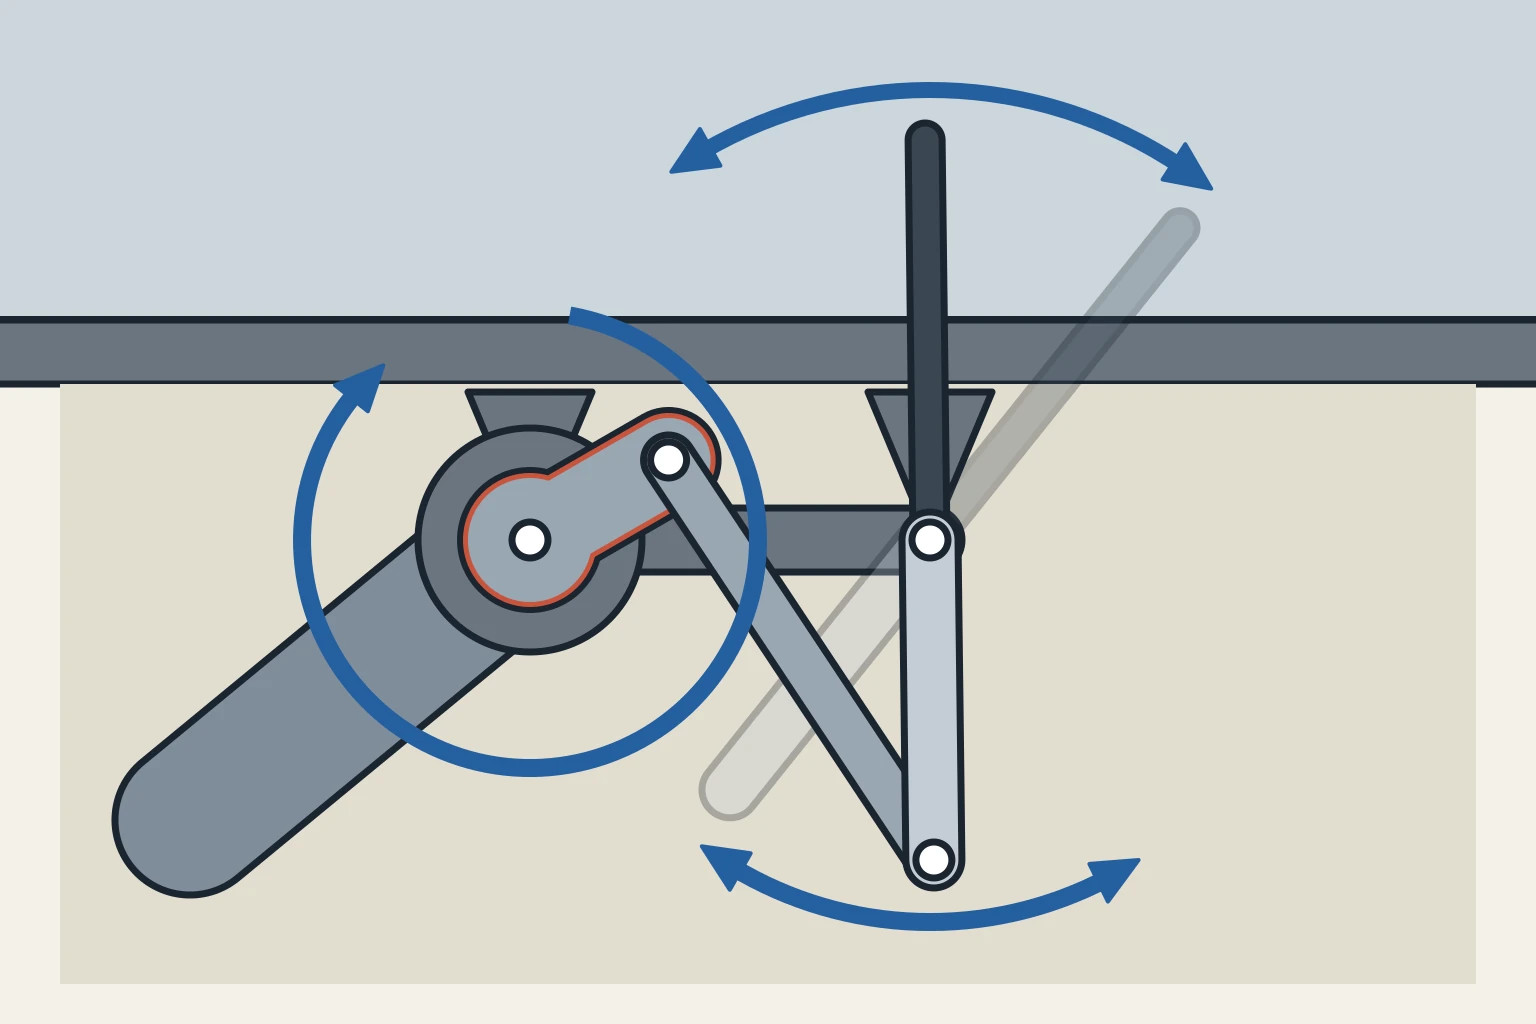
- 01-024本の棒の長さで、回るか揺れるかが決まる4節リンク(グラスホフの条件)最短+最長が残り2本の和以下なら、いちばん短い節は1回転できる。クランク 40・連接棒 120・てこ 80・固定節 100 mm のワイパーの4節リンクで、てこは約 74° の幅で往復し、固定する節を替えると両クランクや両てこになる。
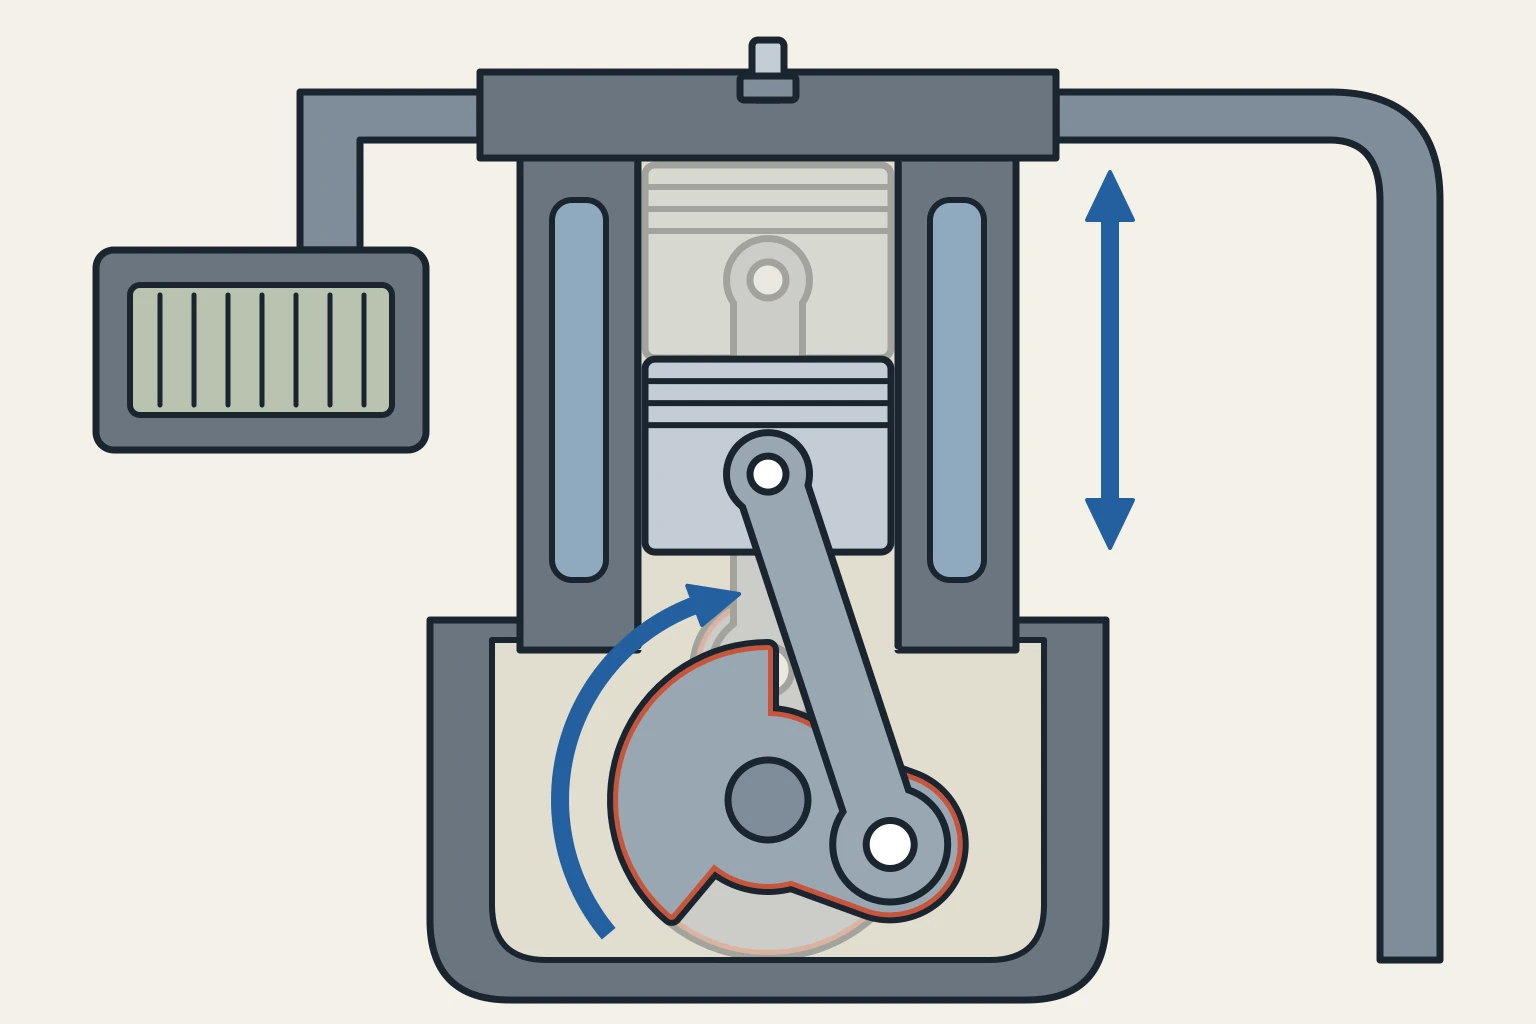
- 01-03ピストンがいちばん速いのは、まん中ではないピストンクランク機構ピストンの行程はクランク半径の2倍。連接棒がクランク半径の3倍なら、上死点側の半分をクランク約 80° で、下死点側の半分を約 100° で通り、最高の速さは rω の約 1.05倍(クランク角 約 73°)になる。
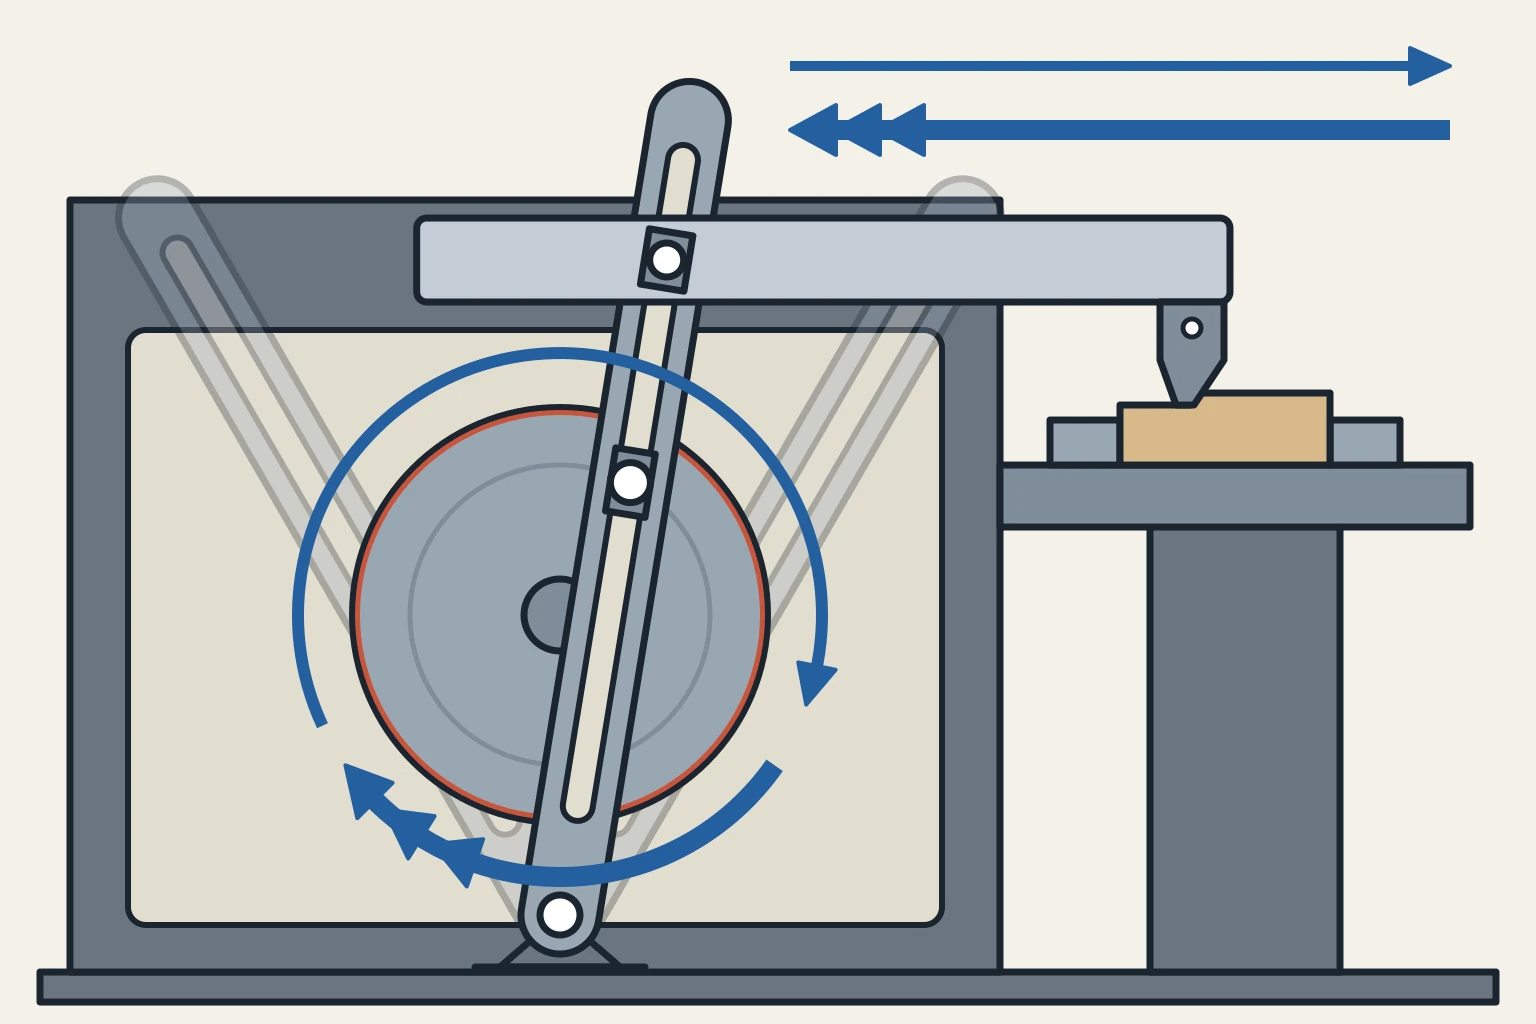
- 01-04行きはゆっくり、帰りは2倍速く早戻り機構クランク半径と、てこの支点までの距離の比 r/d が 0.5 なら、刃物の行きはクランク 240°、帰りは 120° で、帰りは行きの2倍速い。帰りの角度は、てこがクランクの円に接する2つの姿から 2 arccos(r/d) で決まる。
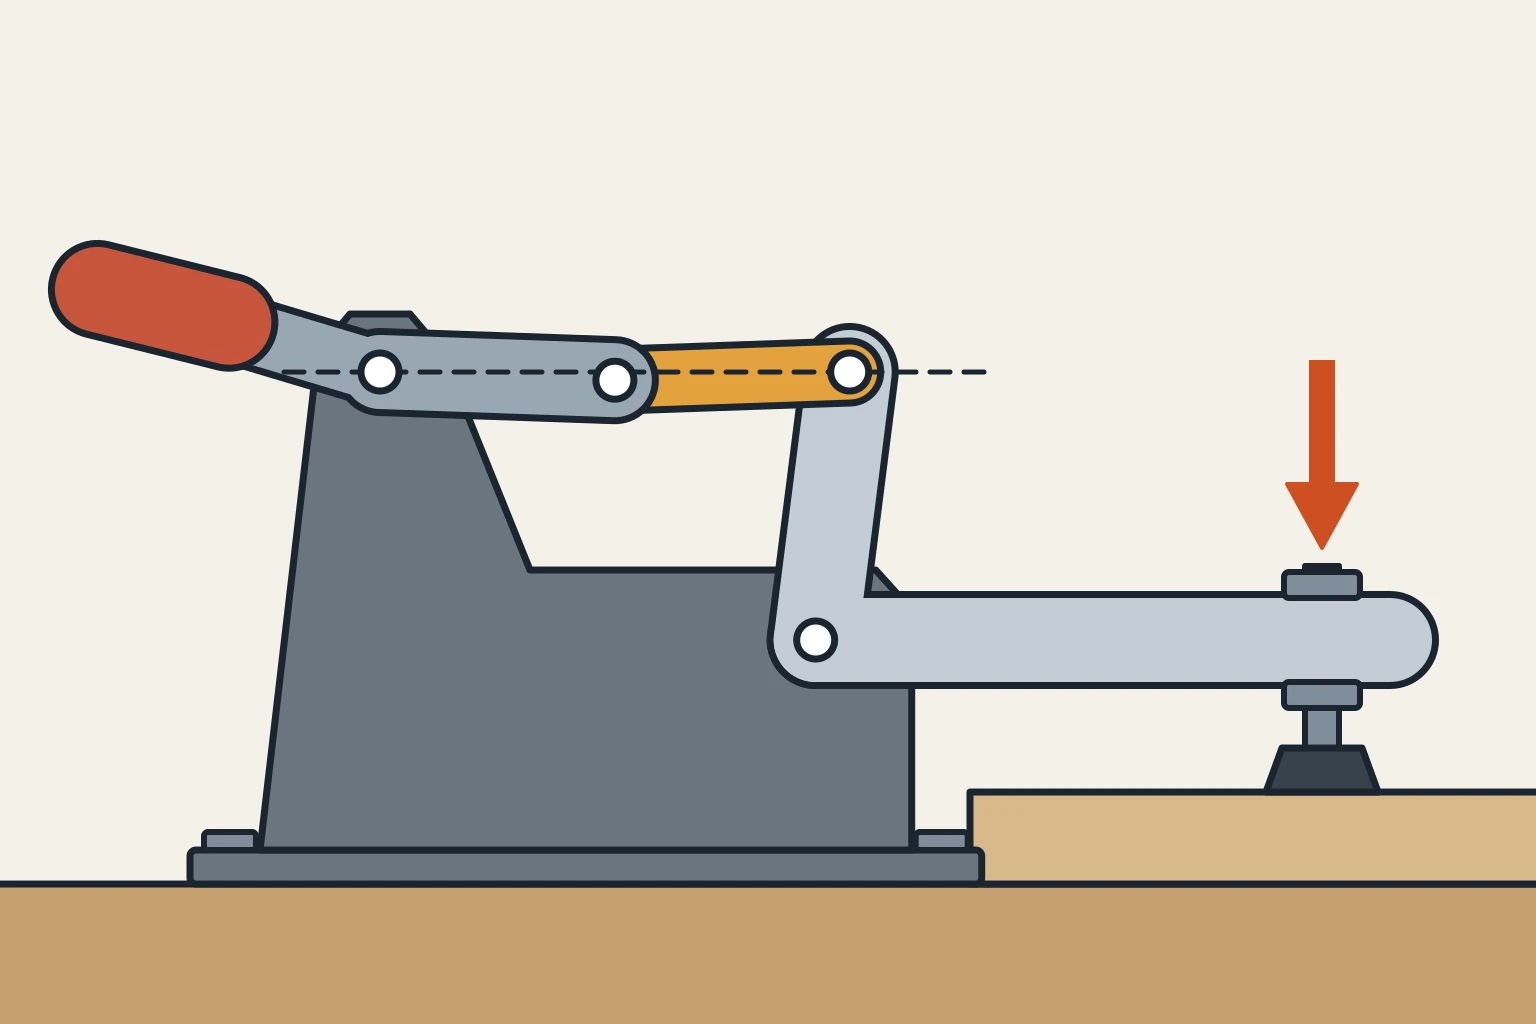
- 01-05折れ角 1° で、力は28倍トグル機構(小さな力で大きな力)同じ長さの2本の腕が一直線から 5° 折れているとき、まん中を押すと、両端を押し広げる力は押した力の約 5.7倍、1° なら約 28.6倍になる(摩擦なし)。その代わり、5° でまん中を 1 mm 押しても端は 0.175 mm しか動かず、入れた仕事と出た仕事は同じ。
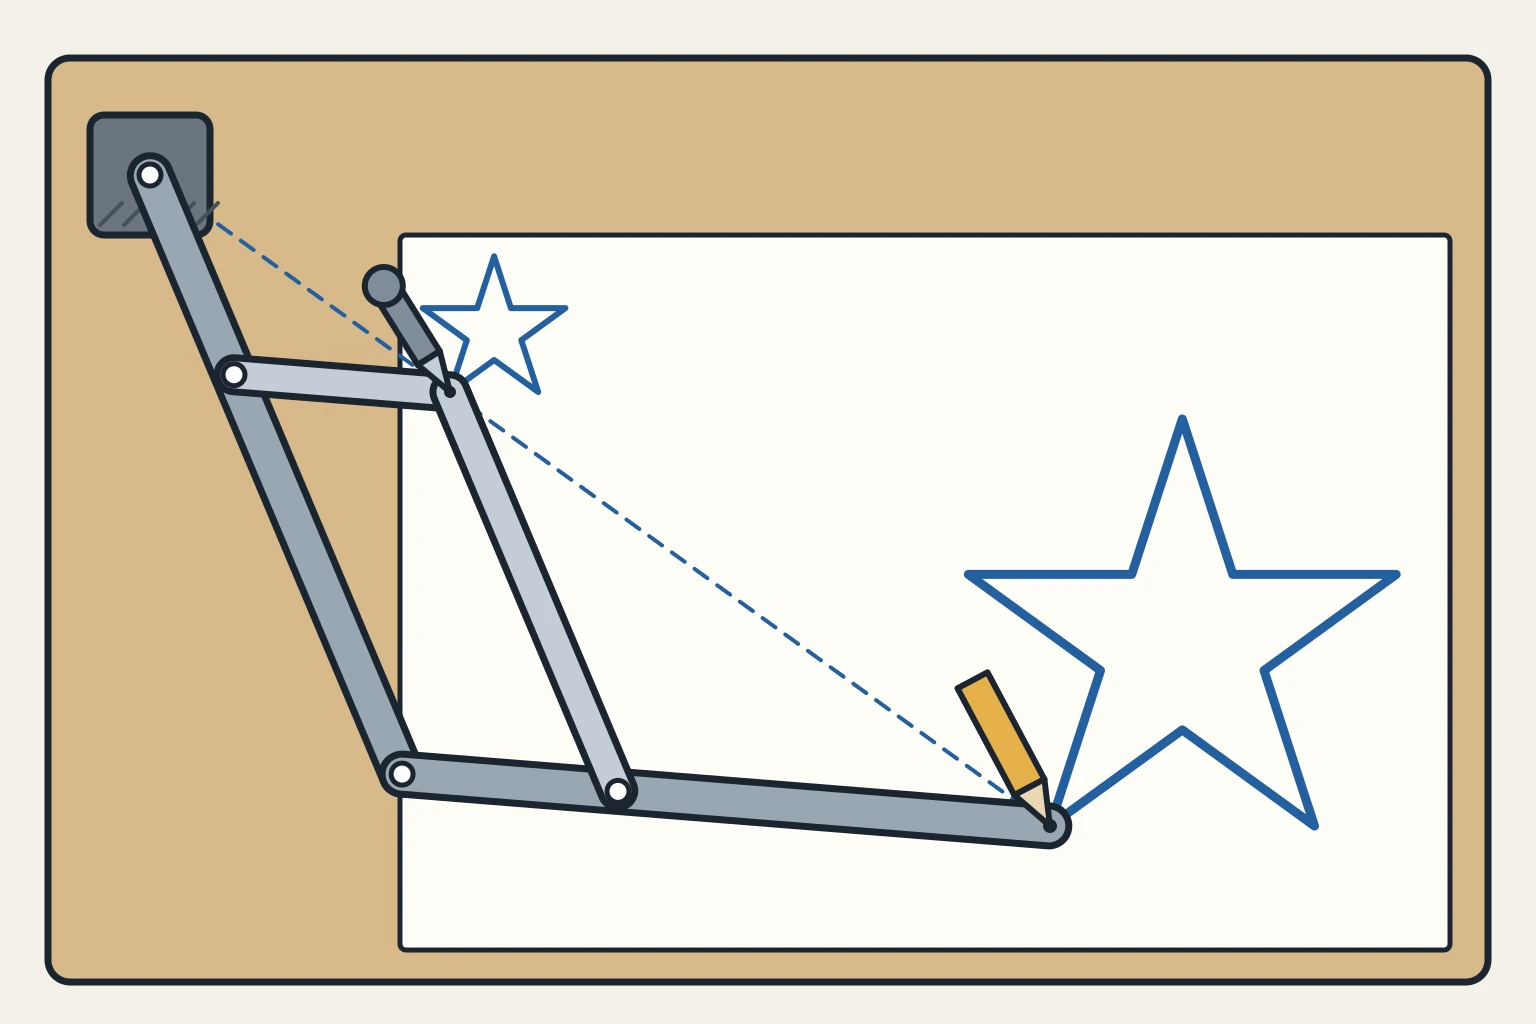
- 01-06なぞるだけで、3倍の絵が描けるパンタグラフ(平行四辺形で拡大する)支点から針までと、支点からペンまでの長さの比が 1 : 3 なら、ペンは3倍の長さの、そっくりな形を描く(面積は9倍)。平行四辺形の向かい合う辺はいつも平行のままで、ペン先で出せる力は手の力の3分の1になる。
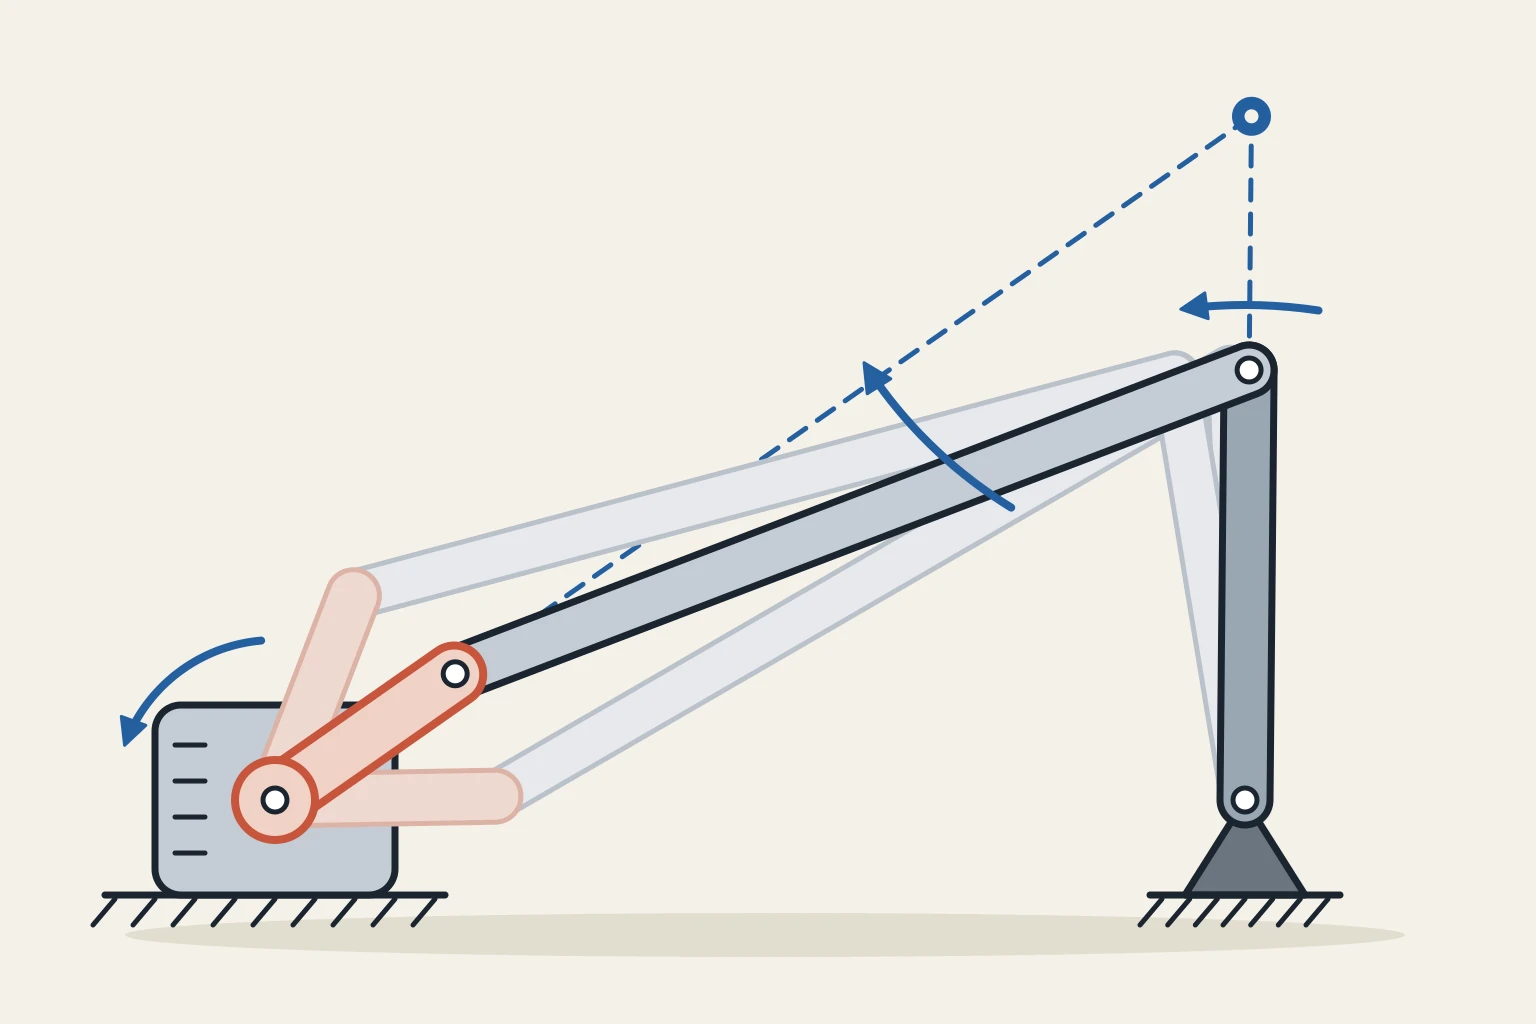
- 01-07動く棒にも、その瞬間の回転の中心がある瞬間中心と速度比連接棒は、どの瞬間も、クランクの延長線とてこの延長線の交点(瞬間中心)のまわりを回っている。ワイパーの4節リンクでクランク角 150° なら、てこはクランクの 0.424 倍の角速度で回り、クランクと連接棒が一直線に並ぶ瞬間に止まる。
02
カムと間欠運動
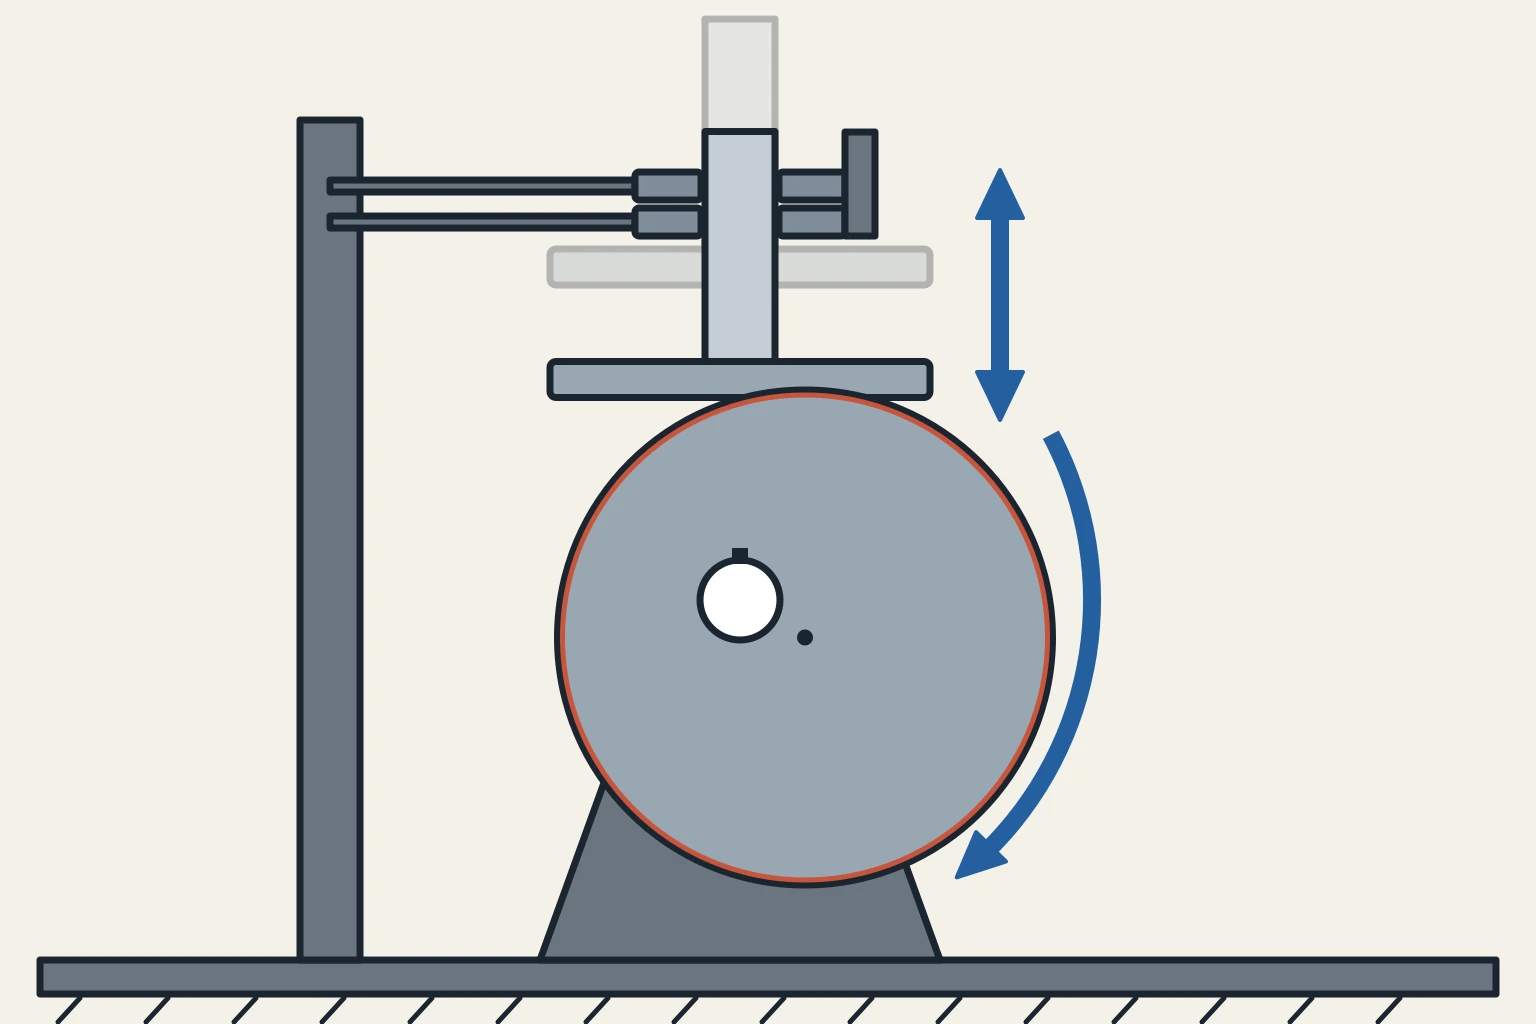
3 単元- 02-01ずらした円板1枚で、回転が上下の動きになるカムと従動節偏心した円板カムの揚程は偏心量の2倍で、偏心量 10 mm なら 20 mm。平らな面で受けると従動節は y = e(1 − cos θ) の単弦運動をし、4ストロークのエンジンではクランク2回転でカムが1回転する。
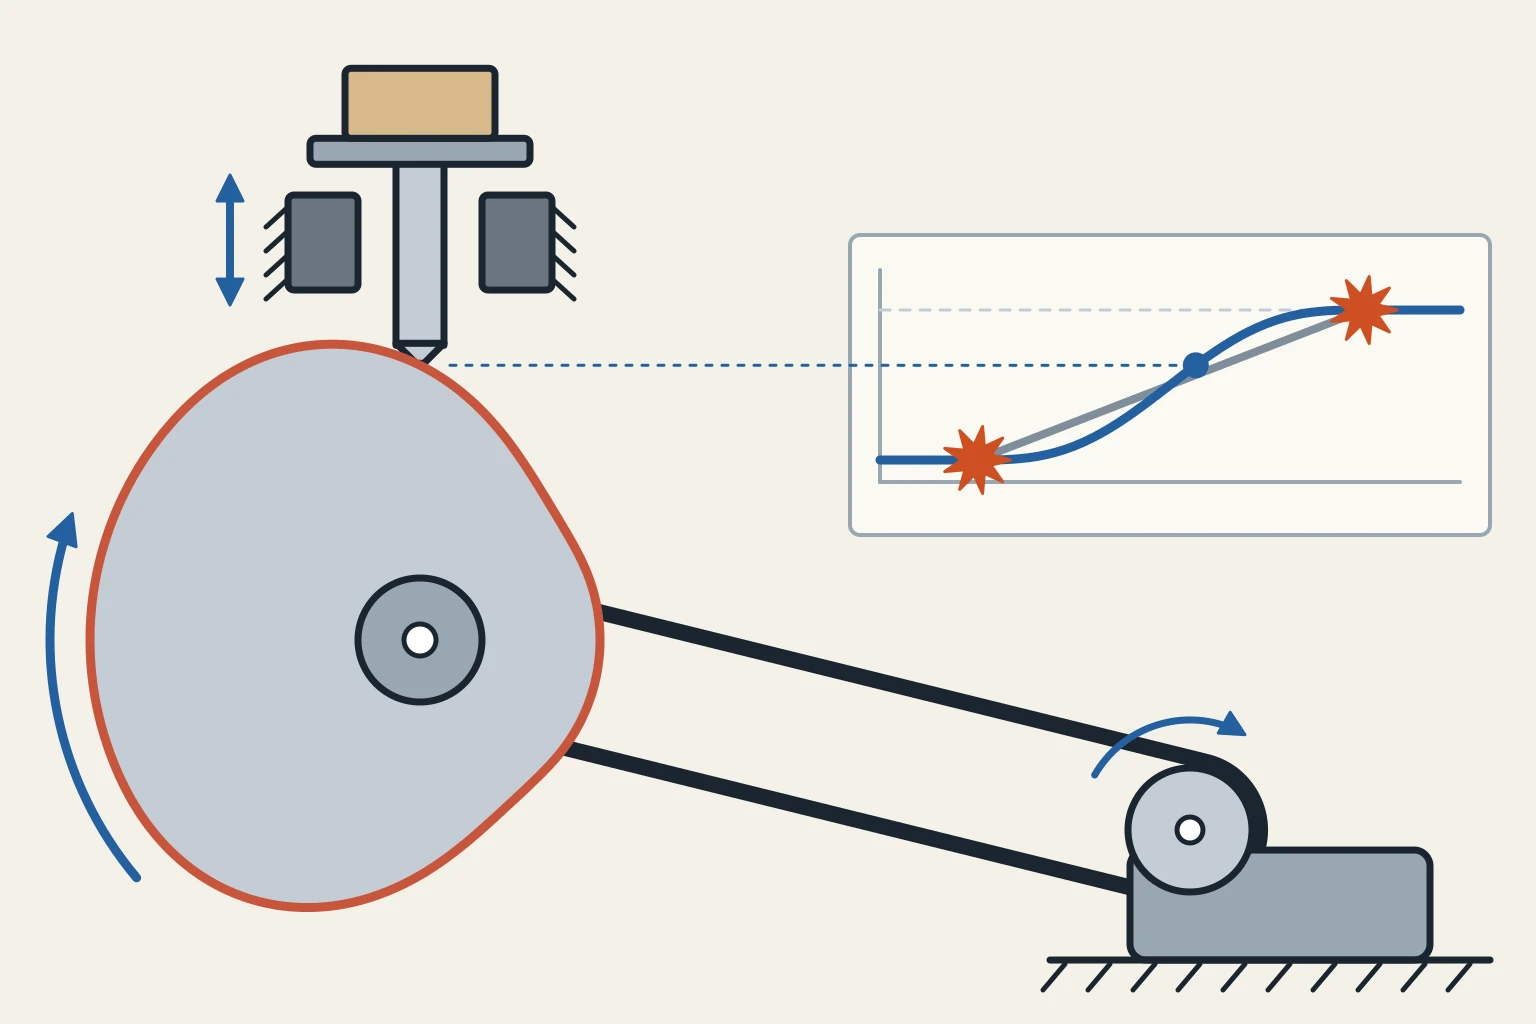
- 02-02同じ高さに上げるのでも、上げ方しだいでガツンと当たる変位線図(等速・単弦・サイクロイド)同じ高さを同じ角度で上げるとき、最高の速さは等速 1 : 単弦 1.57 : サイクロイド 2。等速は両端で速さが飛んでガツンと当たり、最大の加速度は単弦 4.93・サイクロイド 6.28(× hω²/β²)だが、サイクロイドは両端で加速度が 0 になる。
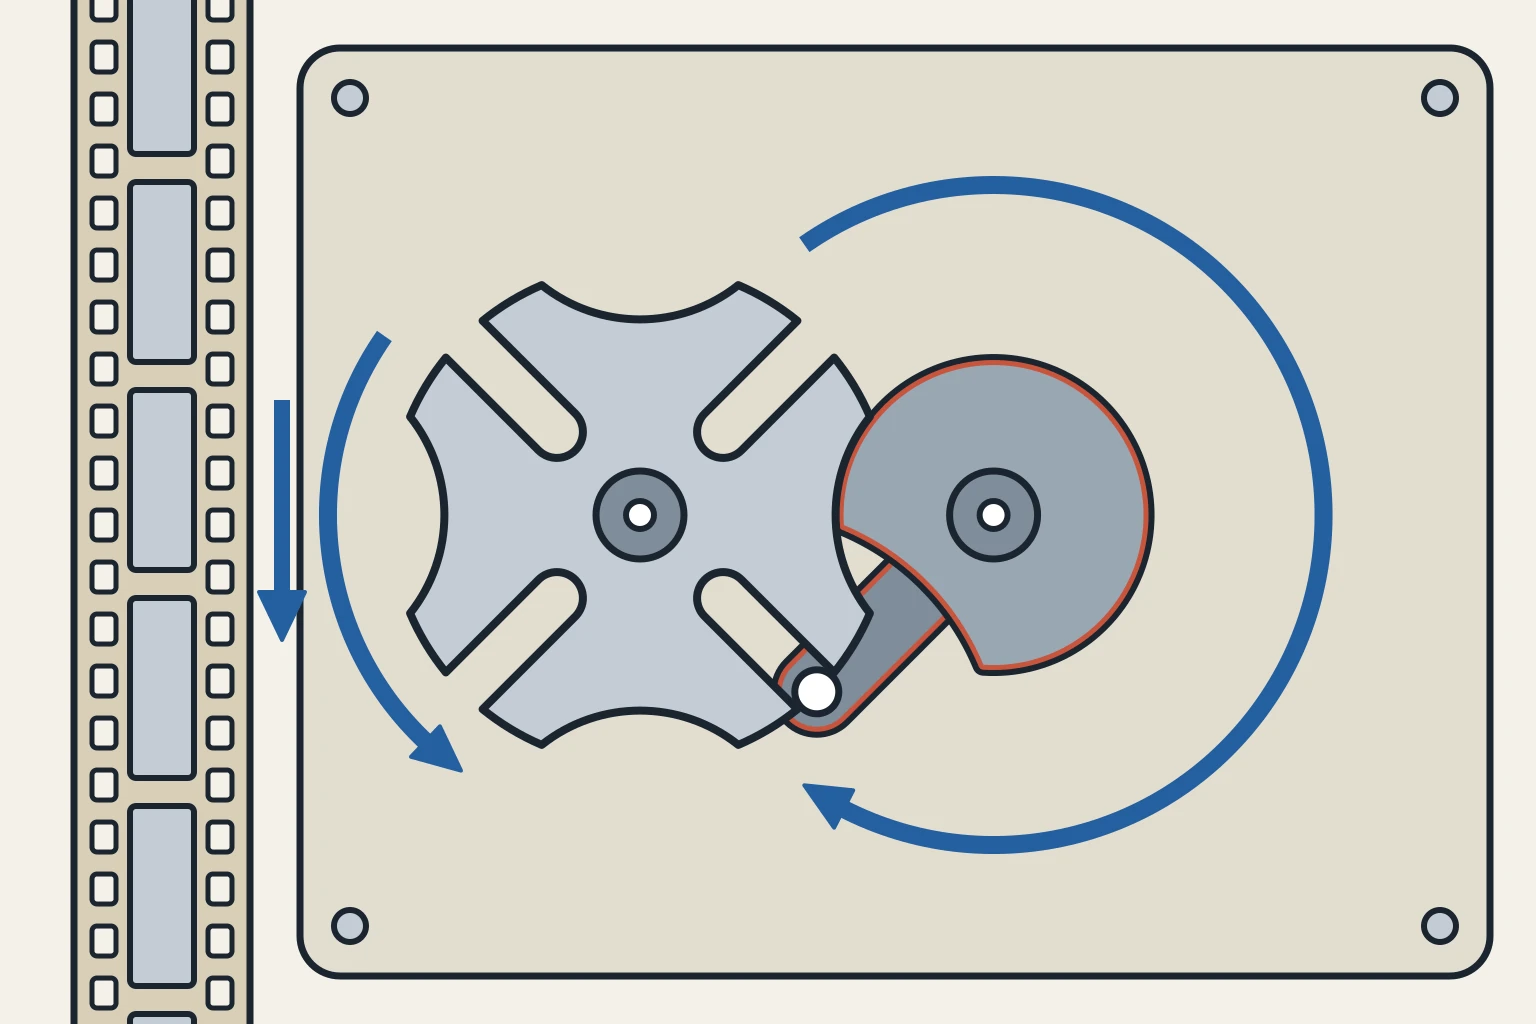
- 02-03回しつづけても、4分の3は止まっているゼネバ機構(間欠運動)溝が4つのゼネバ機構は、原動車が 90° 回る間だけ従動車を 90° 進め、残りの 270° は止めておく。溝を6つにすると動く間は 120°、1回に進むのは 60° で、毎秒24こまの映写機ならフィルムは 41.7 ms のうち 10.4 ms だけ動く。
03
ベルトとねじ
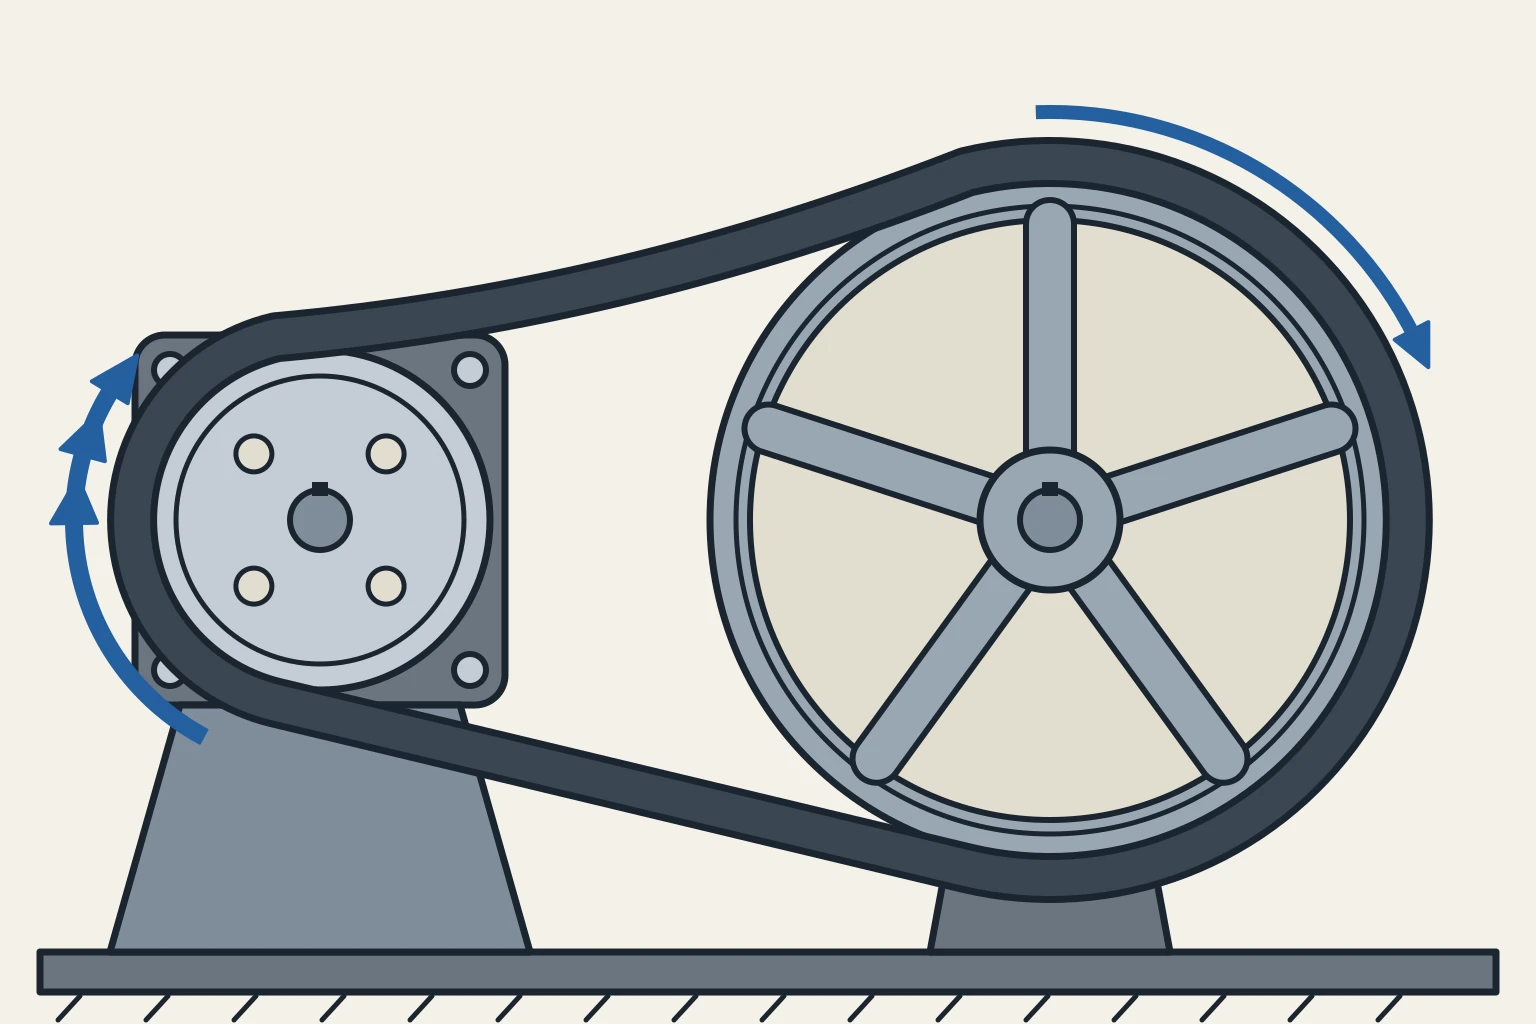
2 単元- 03-01プーリを2倍の大きさにすると、力は2倍ベルトとプーリ直径 100 mm のプーリで 200 mm のプーリを回すと、回転数は2分の1、トルクは2倍になる。滑り出す直前の張力の比は、摩擦係数 0.3(目安)・巻き付け 180° で約 2.57倍、軸間距離 300 mm で直径が 100 mm と 200 mm なら小さいプーリの巻き付けは 161° に減り 2.32倍に下がる。
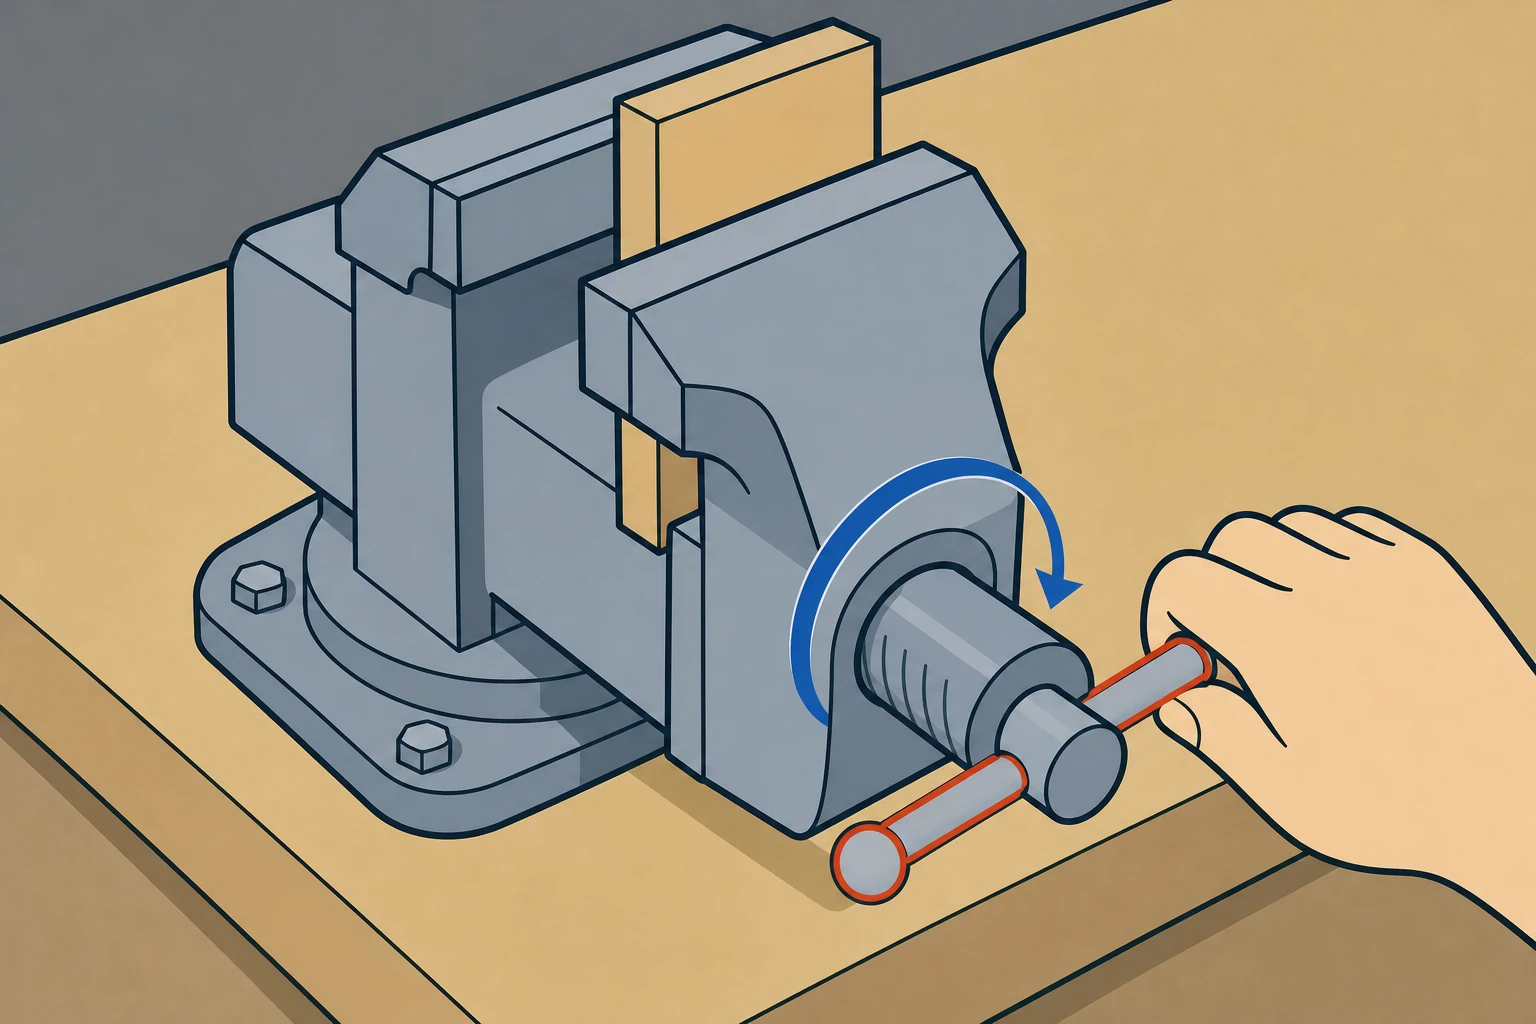
- 03-02万力は、手の力を300倍にする送りねじねじは1回転でリードの分だけ進み、腕の半径 100 mm・リード 2 mm の万力なら、口が押す力はハンドルの力の約 314倍になる(摩擦なし。実際は摩擦でずっと小さい)。リード 1.5 mm と 1.25 mm の差動ねじなら、1回転 0.25 mm と、さらに細かく送れる。