- 科目
- 機構学
- 章
- リンク機構
- 図番
- 01 / 12
- 内容
- シミュレータ・例題3問
三角形は動かず、四角形はぐらつく機構の自由度
棒をピンでつないだ三角形は動かず(自由度 0)、四角形は1か所、五角形は2か所の角度を決めると形が決まる。自由度は F = 3(n − 1) − 2p で、節の数と対偶の数だけから数えられる。
まず触ってみる
数字を動かして、何が起きるかを見てから読み進めてください。課題つきの盤は、本文の「動かしてみよう」にあります。
このページの内容
この単元のポイント
- 棒3本をピンでつないだ三角形は動かない(自由度 0)。鉄橋のトラスが三角形でできているのは、このため。
- 四角形は、1か所を回して角度を決めれば、全体の形が決まる(自由度 1)。五角形は2か所決めないと、形が決まらない(自由度 2)。
- 形を決めるのに要る数(自由度)は、 で数えられる。節(棒)の数 と、つなぎ目の数 だけで決まる。
三角形は動かないのに、四角形は動く
工作用の細い木の棒と、棒の端をとめるピンを用意します。棒3本を輪につなぐと、三角形ができます。上の角を指で押しても、形は変わりません。
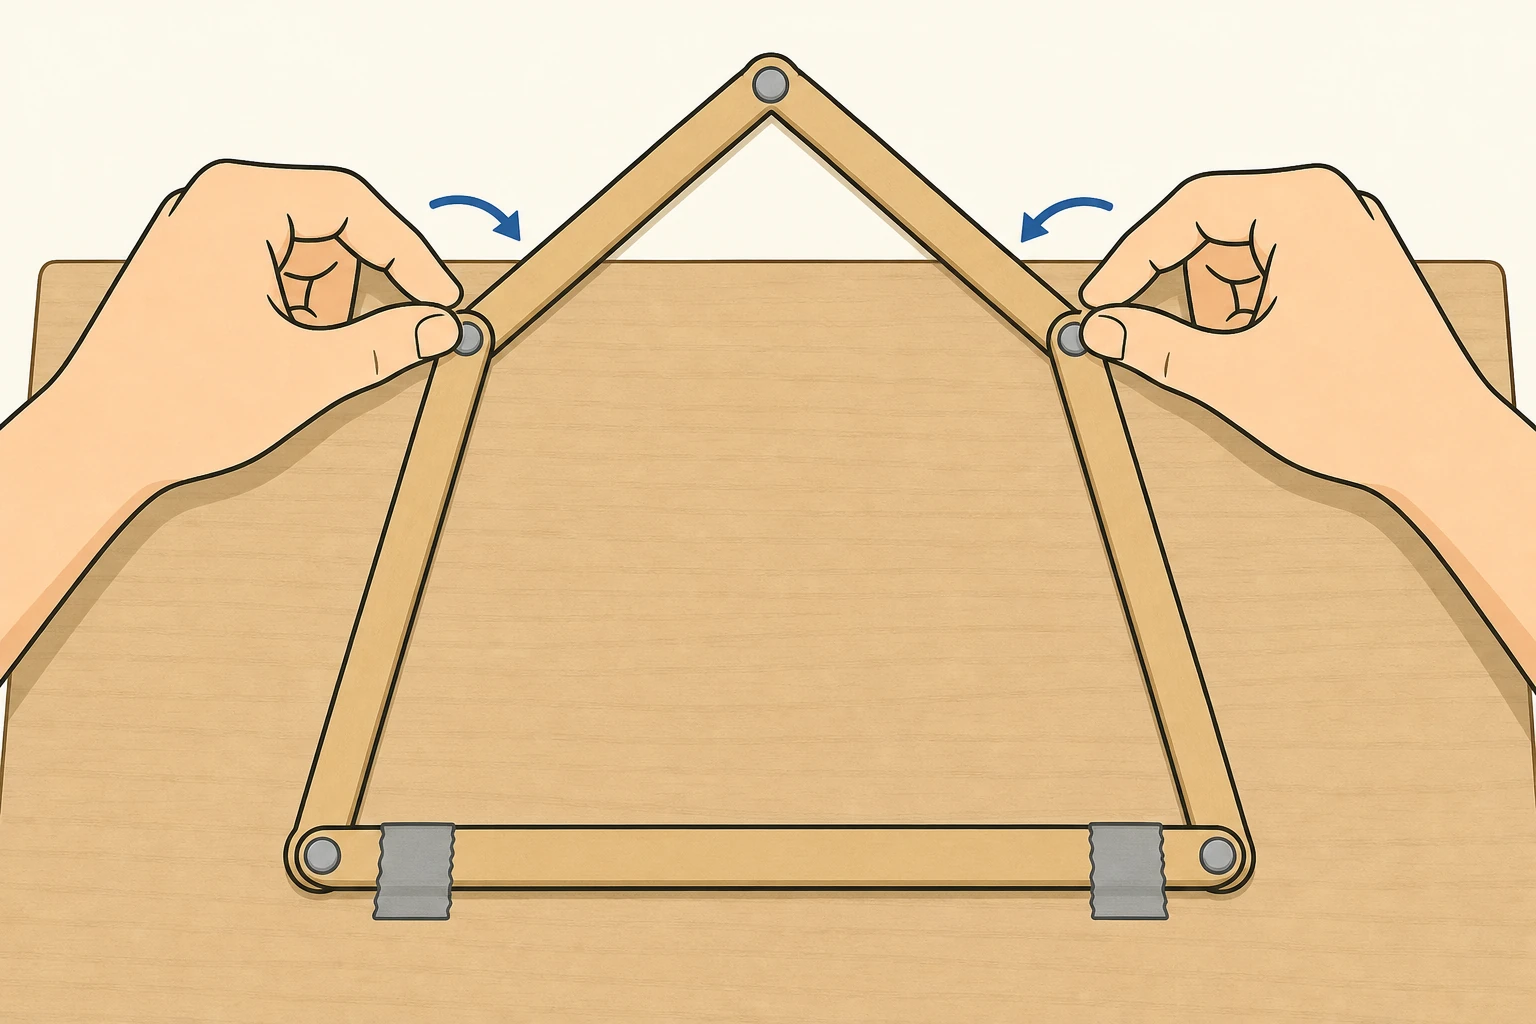
棒を4本にして、四角形を作ります。上の辺を横から押すと、四角形はぐにゃりと傾きます。棒の長さは1本も変わっていないのに、形が変わりました。
四角形の、左の棒の角度を1つ決めて手で押さえると、四角形はもう動きません。では、棒を5本つないだ五角形は、何か所を押さえれば形が決まるでしょうか。
予想してから読む五角形の輪の、1本を机に固定しました。形を1つに決めるには、何か所の角度を決めればよい?
この単元で使う言葉
- 節(せつ):機構をつくる1本1本の部品。棒・板・床。動かない節(床や機械の枠)を固定節といいます。
- 対偶(たいぐう):2つの節のつなぎ目。ピンで回るものを回り対偶、溝ですべるものをすべり対偶といいます。
- 原動節:回して動かす節。モータや手で動かすところです。
- 自由度:形を1つに決めるのに、いくつの角度(や位置)を決める必要があるか。
公式はこれ
| 記号 | 意味 | 四角形の枠では |
|---|---|---|
| 自由度(形を決めるのに要る数) | 1 | |
| 節の数(固定節を含む) | 4 | |
| 対偶の数(ピンやすべりの数) | 4 |
四角形では です。1か所を決めれば形が決まる、という手ざわりと合っています。
3 と 2 がどこから来るのかを、コンパスを使って考えます。
棒は、相手のピンのまわりに円を描くだけ
長さの決まった棒
棒は伸びも縮みもしません。だから、棒の片方の端をピンでとめると、もう片方の端は、そのピンを中心にした円の上しか動けません。コンパスで円を描くのと同じです。
三角形:2つの円の交点で決まる
三角形の下の辺を床に固定します。上の角のピンは、左の棒の円の上にあり、右の棒の円の上にもあります。2つの円が交わる点は、上と下の2つだけです。棒をはずさずに上から下へ移ることはできないので、上の角は1点に決まります。どこも動けません。
四角形:1か所決めると、交点で決まる
四角形の下の辺を床に固定し、左の棒の角度を決めます。すると、左の棒の先のピンの位置が決まります。残る右上のピンは、「左上のピンを中心にした円」と「右下の床のピンを中心にした円」の交点です。これで全体が決まります。
角度を決める前は、左上のピンは円の上をどこへでも動けます。だから、四角形は1つの角度ぶん動けます。
五角形:1か所決めても、交点が決まらない
五角形で左の棒の角度を決めても、まだピンが2つ残ります。どちらのピンも、片側の相手が決まっていません。円の中心が動くので、交点も1つに決まりません。
もう1か所、たとえば右下の棒の角度も決めると、残りのピンは1つになり、2つの円の交点で決まります。
動きを数えて式にする
円で考えた結果を、数え方に直します。
1. 棒1本は、3つの向きに動ける。机の上に置いた1本の棒は、横にずらす・縦にずらす・回す、の3つの動きができます。机の上(平面)の動きは、この3つで全部です。
2. 床は動かない。節の数 のうち、固定節の1本は動きません。動ける棒は 本で、動きは全部で です。
3. ピン1つで、動きが2つ減る。2本の棒の端をピンでとめると、2つの端は横にも縦にも、もうずれられません。残るのは、ピンのまわりに回ることだけです。ピン1つで、動きが2つ減ります。 個のピンで 減ります。
三角形・四角形・五角形・六角形で数えてみます。どれも、角の数と棒の数とピンの数が同じです。
| 形 | 節の数 | 対偶の数 | 動ける棒の動き | ピンが止める動き | 自由度 |
|---|---|---|---|---|---|
| 三角形 | 3 | 3 | 2 × 3 = 6 | 3 × 2 = 6 | 0 |
| 四角形 | 4 | 4 | 3 × 3 = 9 | 4 × 2 = 8 | 1 |
| 五角形 | 5 | 5 | 4 × 3 = 12 | 5 × 2 = 10 | 2 |
| 六角形 | 6 | 6 | 5 × 3 = 15 | 6 × 2 = 12 | 3 |
五角形は2か所
表の五角形の行が、最初の問いの答えです。自由度は 2 なので、2か所の角度を決めると、形が1つに決まります。
角の数を とすると、輪1つの多角形では なので、次のようにまとまります。
角が1つ増えるごとに、棒の動きが 3 増え、ピンで 2 減ります。差し引きで、決める数が1つずつ増えます。
筋交いを入れると、動かなくなる
四角形の向かい合う角に、もう1本の棒(筋交い)を渡します。四角形は、三角形2つになります。
数えてみます。棒は1本増えて です。筋交いの両端のピンには、棒が3本ずつ集まります。3本をとめるピンは、「1本目と2本目」「1本目と3本目」の2つのつなぎ目と数えます。だから対偶は2つ増えて です。
筋交い1本で、棒の動きが 3 増え、つなぎ目で 4 減ります。自由度は1つ減ります。
家の壁の骨組みは、柱と横木で四角形をつくっています。四角形のままだと、地震や風で横から押されたとき、傾いてしまいます。斜めの木を入れて三角形にすると、横から押されても形が変わりません。
鉄橋のトラスも、同じ考えです。鉄の棒を三角形に組めば、つなぎ目がピンでも形が変わらず、重いものを支えられます。自由度 0 の形を、構造といいます。動かすための形(機構)とは、ここで分かれます。
どの数字がいちばん効く?
形を1つ変えたとき、自由度がどう変わるかを並べます。
| 変えること | 節 | 対偶 | 自由度 |
|---|---|---|---|
| 棒を1本足して、輪の角を1つ増やす | +1 | +1 | +1(3 − 2) |
| 筋交いを1本足す | +1 | +2 | −1(3 − 4) |
| ピン(回り対偶)を、すべり対偶に替える | 0 | 0 | 0 |
| どの棒を固定節にするかを替える | 0 | 0 | 0 |
効くのは、棒とつなぎ目の数だけです。棒の長さや、どの棒を床にするかは、自由度を変えません。それらが変えるのは、どう動くかです。くわしくは 4節リンク(グラスホフの条件) で見ます。
すべり対偶でも、数え方は同じ
ピンの代わりに、溝の中をすべる部品でつないでも、動きは2つ減ります。残るのは溝に沿ってすべる動きだけで、溝からはみ出す動きと、回る動きの2つが止められるからです。
自動車のエンジンのピストンクランク機構は、固定節(エンジンの本体)・クランク・連接棒・ピストンの4つの節でできています。つなぎ目は、ピンが3つと、ピストンがシリンダの中をすべる所が1つで、4つです。
クランクの角度を1つ決めれば、ピストンの位置が決まります。くわしくは ピストンクランク機構 で見ます。
工作の五角形に戻る
最初の五角形の枠は、2か所の角度を決めると、形が1つに決まりました。言い換えると、モータが2つあれば、五角形の形を思いどおりに決められます。床の2つのピンにモータを1つずつ付けると、上の角の点を、机の上のどこへでも動かせます。
自由度 2 の機構は、ほかにもあります。図を写して大きく描く道具のパンタグラフは、針を机の上のどこへでも動かせる、自由度 2 の機構です(パンタグラフ(平行四辺形で拡大する))。
つまり、ものを作るときは
動かしたくないもの(橋・家の壁・棚)は、三角形に組んで自由度を 0 にします。
1つのモータで、決まった動きをさせたいもの(ワイパー・エンジン)は、自由度を 1 にします。原動節の角度が決まれば、ほかの節の位置がすべて決まります。
自由度が 2 なら、モータ(入力)も2つ要ります。入力が自由度より少ないと、機構は決まらない形のまま、ぐらつきます。
動かしてみよう
角の数 を変えると、輪の形が変わり、自由度 が出ます。原動節(朱の棒)の角度 を動かすと、四角形では全体が1つの形に決まったまま動きます。三角形では、どこも動きません。
「▶ 自動で動かす」を押すと、原動節が行ったり来たりします。三角形に切り替えても押したままにして、形が動かないことを比べてください。
五角形・六角形では、同じ でも組める別の形を、破線で重ねて描きます。筋交い を 1 本にすると、自由度が1つ減ります。
棒の長さや支点の位置を自分で決めて組んでみたい人は、リンク機構のツールで試せます。
試してみよう0 / 3
- 角の数 k を「三角形」にして、θ のスライダーを動かす。図の三角形の形が変わるかを見る(まだ)
- k を「五角形」にする。θ を決めたまま、実線と破線の2つの形を見比べる(まだ)
- k を「四角形」に戻し、筋交い b を「1本」にする。結果の欄の n・p・F を見る(まだ)
いまの式(数字を入れた形)
- 節の数(固定節を含む)
- 対偶の数
- 自由度
途中の計算(導出)を見る
節の数(多角形の棒+筋交い。床の棒も1本と数える)
対偶の数(ピンの数。3本が集まるピンは2つと数える)
自由度(動ける棒1本に3つの向き、ピン1つで2つ減る)
よくある勘違い
「床は動かないから、節に数えない」
床(固定節)も1つの節として に入れます。式の で、床の1本を引いてあります。床を数えずに四角形を とすると、 になり、手ざわりと合いません。
「3本の棒が集まるピンも、1つと数える」
ピン1つでとめるのは、2本の棒どうしです。3本が集まるピンは、つなぎ目が2つあると数えます。
| 数え方 | 四角形+筋交いの対偶の数 | 自由度 |
|---|---|---|
| 3本なら2つと数える | 6 | 0 |
「自由度 0 なら、どんな長さでも動かない」
式は、棒とつなぎ目の数だけを見ています。長さが特別にそろうと、式より多く動くことがあります。平行四辺形の向かい合う辺の間に、もう1本、同じ長さの棒を平行に渡すと、式では ですが、実際には平行四辺形のまま動けます。平行四辺形の性質は パンタグラフ(平行四辺形で拡大する) で使います。
この公式が使える条件
- 節がすべて同じ平面の中で動く(立体に動く機構は、棒1本の動きが 6 になり、式が変わる)
- つなぎ目は、回り対偶かすべり対偶(どちらも動きを2つ減らす)
- 棒は曲がらず、長さが変わらない
- 長さが特別にそろっていない(平行な棒が並ぶと、式より多く動くことがある)
式の導き方(くわしく知りたい人へ)
棒1本の位置:平面の上の棒1本の位置は、片方の端の座標 と、棒の向きの角度 の3つで決まります。もう片方の端は、長さが決まっているので、この3つから計算できます。 本の節のうち、固定節を除いた 本で、決める数は です。
ピン1つの条件:棒 1 の端と棒 2 の端をピンでとめると、「2つの端の 座標が同じ」「 座標が同じ」の2つの式ができます。式が2つ増えると、自由に決められる数は2つ減ります。すべり対偶では、「溝からはみ出さない」「溝と同じ向きを保つ(回らない)」の2つの式です。
差し引き:決める数から、式の数を引いたものが、自由に決められる数(自由度)です。
三角形で確かめる:床に2つのピンがあり、上の角のピンの位置 を決める式は「左のピンからの距離が左の棒の長さ」「右のピンからの距離が右の棒の長さ」の2つです。決める数 2、式 2 で、自由度は 0 です。式を解くと、2つの円の交点が出てきます。
筋交い:棒を1本足すと、決める数が 3 増えます。両端を、すでにあるピンにとめると、式が 2 × 2 = 4 増えます。差し引き 1 減ります。六角形に筋交いを3本入れて三角形4つに分けると、 で、動かなくなります。
例題
例題1 六角形の枠と筋交い
工作の棒6本の端をピンでつないで、六角形の輪を作りました。1本を机にテープで固定します。
(1) この枠の自由度はいくらですか。(2) 間に角を1つはさむ2つの角に、筋交いを1本渡しました。自由度はいくらになりますか。(3) 枠を動かなくするには、筋交いは全部で何本要りますか。筋交いどうしは交わらないように渡します。
ヒント 1 / 2
に、節の数 と対偶の数 を入れます。床の棒も に入れます。
ヒント 2 / 2
(1) は 、 です。(2) は で、3本が集まるピンを2つと数えます。
答えと解き方を見る
節の数(多角形の棒+筋交い。床の棒も1本と数える)
対偶の数(ピンの数。3本が集まるピンは2つと数える)
自由度(動ける棒1本に3つの向き、ピン1つで2つ減る)
(1) 輪1つの多角形では、自由度は「角の数 − 3」です。6 − 3 = 3。
(2) 筋交い1本で、節が1つ、対偶が2つ増えます(両端のピンに棒が3本ずつ集まる)。3 − 4 で、自由度は1つ減ります。
(3) 筋交い3本で、六角形は三角形4つに分かれます。
例題2 エンジンのピストンクランク機構
エンジンのピストンクランク機構を、エンジンの本体(固定節)・クランク・連接棒・ピストンの4つの節と考えます。クランクと本体、クランクと連接棒、連接棒とピストンは、それぞれピンでつながっています。ピストンは、本体のシリンダの中をすべります。
(1) 対偶の数はいくつですか。(2) 自由度はいくらですか。(3) クランクの角度を決めると、ピストンの位置は決まりますか。
ヒント 1 / 2
ピンの数に、すべるところの数を足したものが対偶の数です。
ヒント 2 / 2
です。
答えと解き方を見る
自由度(すべり対偶も、動きを2つ減らす)
すべり対偶は、溝に沿ってすべる動きだけを残し、溝からはみ出す動きと回る動きを止めます。回り対偶と同じく、動きを2つ減らします。
例題3 1つのモータで、ワイパー2本を動かす
1つのモータで、2本のワイパーを往復させる機構を考えます。モータで回るクランクの先に、連接棒を2本つなぎます。1本目の連接棒の先は1本目のワイパーの根もとのてこに、2本目の先は2本目のワイパーのてこにつなぎます。2本のてこは、車体(固定節)のピンのまわりに振れます。
(1) 節の数と対偶の数はいくつですか。クランクの先で、2本の連接棒は別々のピンでクランクにつながっているとします。(2) 自由度はいくらですか。(3) モータ1つで足りますか。
ヒント 1 / 2
まず節を数えます。床(車体)を忘れずに入れます。
ヒント 2 / 2
ピンは、クランクの根もとに1つ、クランクの先に2つ、連接棒の先に2つ、てこの根もとに2つです。
答えと解き方を見る
自由度(輪が2つの機構でも、数え方は同じ)
節は、車体・クランク・連接棒2本・てこ2本の6つです。対偶は、クランクと車体、クランクと連接棒(2つ)、連接棒とてこ(2つ)、てこと車体(2つ)の7つです。
4節リンク(自由度 1)に、棒2本とピン3つを足した形です。足した分は 2 × 3 − 3 × 2 = 0 で、自由度は増えません。