- 科目
- 機構学
- 章
- リンク機構
- 図番
- 05 / 12
- 内容
- シミュレータ・例題3問
折れ角 1° で、力は28倍トグル機構(小さな力で大きな力)
同じ長さの2本の腕が一直線から 5° 折れているとき、まん中を押すと、両端を押し広げる力は押した力の約 5.7倍、1° なら約 28.6倍になる(摩擦なし)。その代わり、5° でまん中を 1 mm 押しても端は 0.175 mm しか動かず、入れた仕事と出た仕事は同じ。
まず触ってみる
数字を動かして、何が起きるかを見てから読み進めてください。課題つきの盤は、本文の「動かしてみよう」にあります。
このページの内容
この単元のポイント
- 同じ長さの2本の腕が、一直線から 5° だけ折れているとき、まん中を押すと、両端を押し広げる力は押した力の約 5.7倍。1° なら約 28.6倍(摩擦なし)。
- その代わり、押さえる側はほとんど動かない。5° のとき、まん中を 1 mm 押しても、端は 0.175 mm しか動かない。入れた仕事=出た仕事(てんびん)。
- 力の倍率は で、角度だけで決まる。腕の長さにはよらない。腕が約 26.6° より大きく折れていると、押した力より小さくなる。
片手で、どうして強く押さえられる?
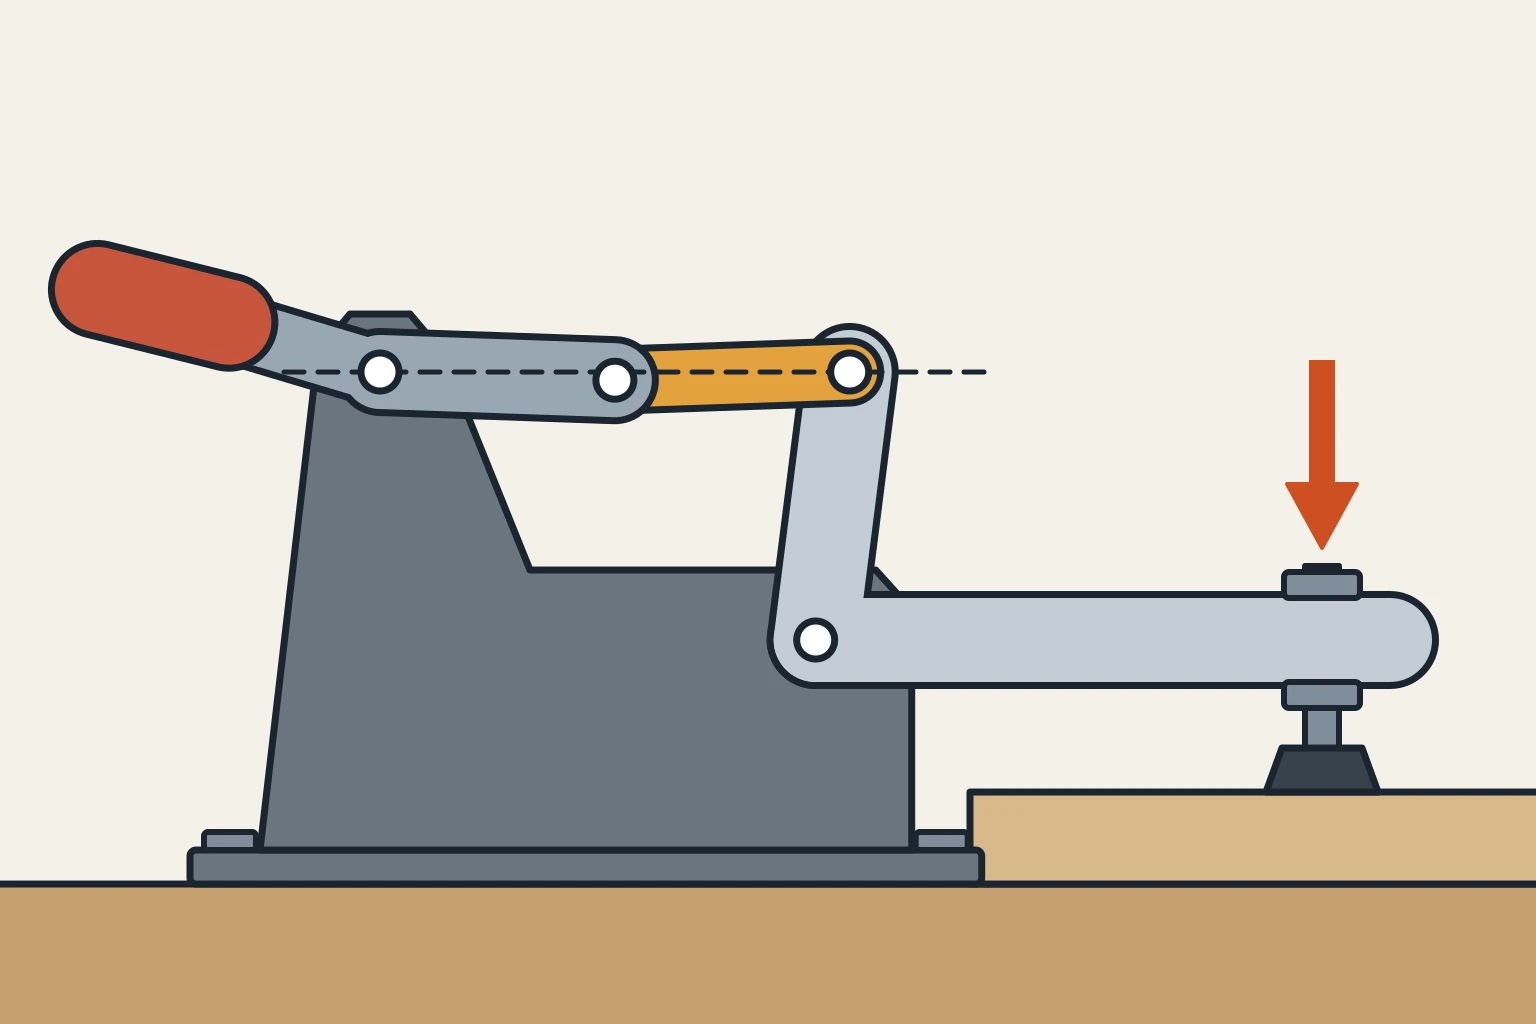
工作台の上で板に穴をあけるとき、板がずれると、穴の位置が狂います。そこで、板を台に押さえつける金具を使います。トグルクランプです。
レバーを倒していくと、最後に「パチン」と止まります。そこから先は、手をはなしても、板はびくともしません。片手の力しか入れていないのに、です。
レバーの奥には、ピンでつないだ2本の腕が入っています。この単元では、その2本の腕だけを取り出して考えます。この形をトグル機構といいます。
同じ長さ 60 mm の腕を2本、まん中のピン B でつなぎます。左の端 A は、床に固定した支点です。右の端 C は、溝の中をすべるブロック(すべり子)で、工作物を押します。2本の腕は、A と C を結ぶ線(一直線)から、角度 だけ折れています。
まん中のピン B を、腕の並びに直角に、100 N の力で押します。角度が 5° のとき、C は工作物を何 N で押すでしょうか。
予想してから読む2本の腕が一直線から 5° 折れているとき、端を押し広げる力は、まん中を押す力の約何倍?
公式はこれ
| 記号 | 意味 | この単元の腕で、5° のとき |
|---|---|---|
| 端を押し広げる力 [N] | 572 N | |
| まん中のピンを、腕の並びに直角に押す力 [N] | 100 N | |
| 腕が一直線から折れた角度 [°] | 5° |
答えは 572 N です。押した力の約 5.7倍で、工作物を押します。腕の長さ 60 mm は、式に入っていません。
力が大きくなる理由
腕は、腕の向きにしか押せない
腕の両端は、ピンでつながっています。ピンのまわりでは、腕は自由に回れます。だから、腕を横から押しても、腕は回ってしまい、力を伝えられません。
腕が伝えられるのは、腕の向きの力だけです。両端を結ぶ線に沿って、押し縮める力です。この力を とします。
まん中のピンで、力が2本に分かれる
まん中のピン B には、押す力 と、左右の腕から押し返す力 が2本かかっています。ピンは止まっているので、押す向き(腕の並びに直角)の力がつり合います。
腕の力のうち、押す向きを向いた分は です。2本あるので、
5° のとき、 です。腕1本の力は になります。押した力 100 N より、ずっと大きな力です。
腕がほとんど寝ているので、押す向きを向いた分はわずかです。わずかな分で 100 N を受け止めるには、腕全体の力が大きくなければなりません。
横を向いた分が、端を押す
腕の力のうち、腕の並びの向き(横)を向いた分は です。これが、右の端 C を横へ押します。
なので、腕の力のほとんど全部が横を向いています。数を入れると、
角度を 1° にすると、 で、約 28.6倍の 2,864 N です。一直線に近いほど、力は大きくなります。
てんびん:入れた仕事=出た仕事
力が 5.7倍になったのなら、何かを引き換えにしているはずです。引き換えにしたのは、動く量です。
てんびんの棒を思い浮かべてください。支点から遠い側を手で押し下げると、近い側に載せた重い荷物が、少しだけ持ち上がります。手は大きく動き、荷物は少ししか動きません。そのぶん、荷物の側には大きな力が出ます。
摩擦がなければ、入れた仕事(力 × 動いた量)と、出た仕事は同じです。この科目では、これをてんびんと呼びます。
てんびん(この科目を通す決まり)
摩擦がなければ、入れた仕事=出た仕事。少ししか動かない側には、大きな力が出る。
トグル機構でも、同じことが起きています。5° のとき、まん中を 1 mm 押し下げても、端 C は 0.175 mm しか動きません。
端がほとんど動かないのは、腕がほとんど寝ているからです。ほぼ水平な棒を少し傾けても、横の長さはほとんど変わりません。端の動きは、まん中の動きの 倍で、これは力の倍率のちょうど逆数です。
一直線になるまで押し込んでも、端はわずかしか動きません。60 mm の腕で 5° から押し込むと、まん中は 5.23 mm 動き、端は 0.457 mm だけ動きます。トグルクランプが板を押さえるのは、この最後のわずかな動きの間です。
公式を、2つのかたまりに分けて読む
- 2本の腕に分かれる まん中を押した力を、左右2本の腕で受け止めます。2 は腕の本数です。
- 寝ているほど横へ向く 腕が一直線に近いほど、 は 0 に近づき、倍率は大きくなります。角度が小さいとき、 は角度にほぼ比例するので、角度を半分にすると、力はほぼ2倍です。
反対に、腕が大きく折れていると、倍率は1を下回ります。 の約 26.6° で、ちょうど1倍です。30° では 0.866倍、45° では 0.5倍になります。トグル機構が力を大きくできるのは、一直線の近くだけです。
どの数字がいちばん効く?
5° の姿から、それぞれの数字を変えたとき、端の力がどう変わるかを並べます。
| 変えるもの | 端の力の変化 | 理由 |
|---|---|---|
| 押す力 を10%大きく | +10% | 力に比例する |
| 角度 を10%大きく(5.5°) | −9.1% | にほぼ反比例 |
| 角度 を 5° から 4° に | +25% | 1° でも、5° の2割にあたる |
| 腕の長さ を10%長く | 0% | 長さは式に入っていない |
いちばん効くのは角度です。それも、一直線に近いところほど、わずかな角度の差が大きく効きます。
トグルクランプに戻る
トグルクランプのレバーを倒すと、中の2本の腕が、一直線に向かって伸びていきます。倒し始めは、腕が大きく折れているので、軽く動きます。一直線に近づくと、手応えが急に重くなり、板を強く押さえます。
最後の「パチン」は、腕が一直線をわずかに越えたところで、止め具に当たった音です。一直線を越えると、押さえた板が押し返す力は、腕を止め具の側へさらに押す向きに働きます。だから、手をはなしても、レバーは戻りません。外すときは、手でレバーを起こし、腕を一直線の手前へ戻します。
同じ仕組みは、道具箱のふたを留める「パッチン錠」にも入っています。
脚立の脚の間にある開き止めの金具にも、同じ考え方のものがあります。2本の金具を、まん中のピンでつなぎ、まっすぐを少し越えた所で止めます。脚を閉じる向きに押されても、金具はさらに止まる側へ押されるだけで、折れません。
つまり、ものを作るときは
大きな力が出るのは、一直線のすぐ手前の、わずかな動きの間だけです。だから、押さえる物の厚さが少し違うだけで、押さえる力は大きく変わります。トグルクランプの押さえの先が、ねじで高さを変えられるようになっているのは、このためです。
また、腕は、押した力より大きな力で押し縮められます。細すぎる腕は、横へ折れ曲がるおそれがあります(材料力学の オイラーの座屈荷重)。
2本の節が一直線に並ぶ姿は、ほかの機構にも出てきます。ピストンクランク機構 の上死点・下死点も、クランクと連接棒が一直線に並ぶ姿です。そこでは、ピストンを押しても、クランクは回りません。
動かしてみよう
角度 のスライダーを左へ動かして、腕を一直線に近づけてみてください。端の力の矢印が長くなり、図の下の「端 C の動き」が小さくなります。
次に、腕の長さ を変えてみてください。図の腕は長くなりますが、端の力は変わりません。
「いまの図を残して比べる」を押してから角度を変えると、残した姿が薄く重なります。リンク機構を自分で組んでみたい人は、リンク機構のツールで試せます。
試してみよう0 / 3
- 角度 α を 5° にする(力 F は 100 N のまま)。答えの欄の、端を押す力と倍率を見る(まだ)
- 角度 α を 1° にして、端の力と、1 mm 押したときの端の動きを見る(まだ)
- 角度 α を 30° にする。倍率と、1 mm 押したときの端の動きを、5° のときと比べる(まだ)
いまの式(数字を入れた形)
- 腕1本を押し縮める力
- 端を押し広げる力
- 力の倍率(端の力 ÷ まん中の力)
- まん中のピンの高さ(両端を結ぶ線から)
- まん中を 1 mm 押したとき、端が動く量
途中の計算(導出)を見る
腕1本を押し縮める力(まん中のピンで、押す向きの力がつり合う)
端を押し広げる力(腕の力の、腕の並びの向きの成分)
力の倍率(端の力が、まん中を押す力の何倍か)
まん中を 1 mm 押したとき、端が動く量(倍率の逆数。入れた仕事=出た仕事)
まん中のピンの高さ(あと何 mm 押すと、腕が一直線になるか)
よくある勘違い
「力が 28.6倍になるなら、得をしている」
得はしていません。力が 28.6倍になる代わりに、端の動きは 28.6分の1です。
| まん中(入れる側) | 端(出る側) | |
|---|---|---|
| 力(1° のとき) | 100 N | 2,864 N |
| 1 mm 押したときの動き | 1 mm | 0.0349 mm |
| 力 × 動き | 100 N·mm | 100 N·mm |
入れた仕事と出た仕事は同じです。摩擦があれば、出た仕事は、むしろ少し減ります。
「角度を半分にすれば、いつでも力は2倍」
2倍になるのは、角度が小さいときだけです。45° から 22.5° にすると、倍率は 0.5倍から 1.21倍になり、2.41倍に増えます。 が角度に比例するのは、角度が小さいときだけだからです。
「ぴったり一直線(0°)にすれば、いちばん強く押せる」
ぴったり一直線では、まん中を押しても、端はもう動きません。押し込める残りが 0 だからです。押さえる力は、そこまで押し込む間に、腕・ピン・工作物がわずかに縮んだ分の、ばねのような力で決まります。計算の上で力がいくらでも大きくなるのは、部品がまったく縮まないと考えたときの話です。
この公式が使える条件
- 摩擦を考えない(実物では、ピンの摩擦で、端の力はいくらか小さくなる)
- 止まっているか、ゆっくり動くとき(静的)
- 2本の腕が同じ長さで、両端とまん中がピンでつながっている
- まん中を、腕の並びに直角に押す
- 部品は縮まない(一直線のすぐ近くでは、この仮定が崩れる)
式の導き方(くわしく知りたい人へ)
てんびんで導く:両端の間の長さを 、まん中のピンの高さ(両端を結ぶ線から)を とします。腕の長さ と角度 から、
角度をわずかに 小さくすると、まん中は 下がり、両端の間は 広がります。比をとると、 も も消えます。
入れた仕事 と、出た仕事 が等しいので、
力のつり合いから出した式と、同じです。5° なら で、まん中を 1 mm 押すと、端は 0.175 mm 動きます。
大きく押し込むとき:5° から一直線まで押し込むと、まん中は 、端は 動きます。その間の平均の倍率は 11.5倍です。押し込むにつれて、倍率は 5.7倍から大きくなり続けるからです。
例題
例題1 紙に穴をあける道具
長さ 80 mm の腕を2本つないだトグル機構で、紙の束に穴をあける刃を押します。腕は一直線から 3° 折れていて、まん中のピンを、腕の並びに直角に 200 N で押します。摩擦は考えません。
(1) 刃を押す力(端を押し広げる力)はいくらですか。(2) この角度で、まん中をさらに 0.5 mm 押すと、刃はおよそ何 mm 進みますか。
ヒント 1 / 2
を使います。
ヒント 2 / 2
です。端の動きは、まん中の動きの 倍です。
答えと解き方を見る
腕1本を押し縮める力(まん中のピンで、押す向きの力がつり合う)
端を押し広げる力(腕の力の、腕の並びの向きの成分)
力の倍率(端の力が、まん中を押す力の何倍か)
まん中を 1 mm 押したとき、端が動く量(倍率の逆数。入れた仕事=出た仕事)
まん中のピンの高さ(あと何 mm 押すと、腕が一直線になるか)
力は約 9.5 倍になり、その代わり、刃の進み方は、まん中の動きの約 9.5 分の1です。
腕の長さ 80 mm は、力の倍率には効きません。倍率を決めるのは角度だけです。
例題2 角度を小さくすると
長さ 50 mm の腕のトグル機構を、一直線から 10° 折れた姿から、2° 折れた姿まで押し込みました。
(1) 端を押し広げる力の倍率は、10° のときの何倍になりましたか。(2) それぞれの姿で、まん中のピンは、両端を結ぶ線から何 mm の高さにありますか。
ヒント 1 / 2
倍率は なので、2つの角度の比は の比の逆になります。
ヒント 2 / 2
まん中の高さは です。
答えと解き方を見る
角度が 5分の1 になると、倍率はほぼ5倍になります。小さな角度では、tan はほぼ角度に比例するからです。
まん中は 8.68 mm から 1.74 mm まで、約 6.9 mm 動きました。一直線に近づくほど、押し込める残りが少なくなります。
例題3 てんびんで確かめる
長さ 60 mm の腕のトグル機構を、一直線から 6° の姿から 2° の姿まで押し込みます。左の端は動かず、右の端だけがすべります。
(1) まん中のピンは何 mm 動きますか。(2) 右の端は何 mm 動きますか。(3) 入れた仕事=出た仕事として、この間の平均の力の倍率を出し、4° のときの倍率と比べなさい。
ヒント 1 / 2
まん中の高さは 、両端の間の長さは です。
ヒント 2 / 2
力 × 動いた量 が両側で等しいので、倍率 = まん中の動き ÷ 端の動き です。
答えと解き方を見る
まん中は約 4.2 mm 動き、右の端は約 0.58 mm しか動きません。動いた量の比が、力の比の逆です。
平均の倍率は、ちょうど間の 4° のときの倍率とほぼ同じになります。