- 科目
- 機械設計法
- 章
- モータの選定
- 図番
- 13 / 14
- 内容
- シミュレータ・例題3問
モータは、重くするほど遅くなるトルクと回転数
直流モータは、負荷のトルクが大きいほど回転が直線で落ちる。模型用のモータ(無負荷 9,100 min⁻¹・停動トルク 2.55 mN·m)に 1.0 mN·m をかけると 5,531 min⁻¹・0.579 W で、出力がいちばん大きいのは停動トルクの半分で回すときの 0.608 W。
このページの内容
この単元のポイント
- モータの出力はトルク × 角速度()。模型用のモータ(1.5 V)に 1.0 mN·m の負荷をかけると、5,531 min⁻¹ で回り、出力は 0.579 W。
- 直流モータは、負荷のトルクが大きいほど回転が落ちる。落ち方は直線で、無負荷の 9,100 min⁻¹ と、止まるときのトルク(停動トルク)2.55 mN·m を結ぶ。
- 出力がいちばん大きいのは、停動トルクの半分(1.275 mN·m)で回しているとき。回転数も半分の 4,550 min⁻¹ で、出力は 0.608 W。
模型のモータで、車輪はどれだけ速く回る?
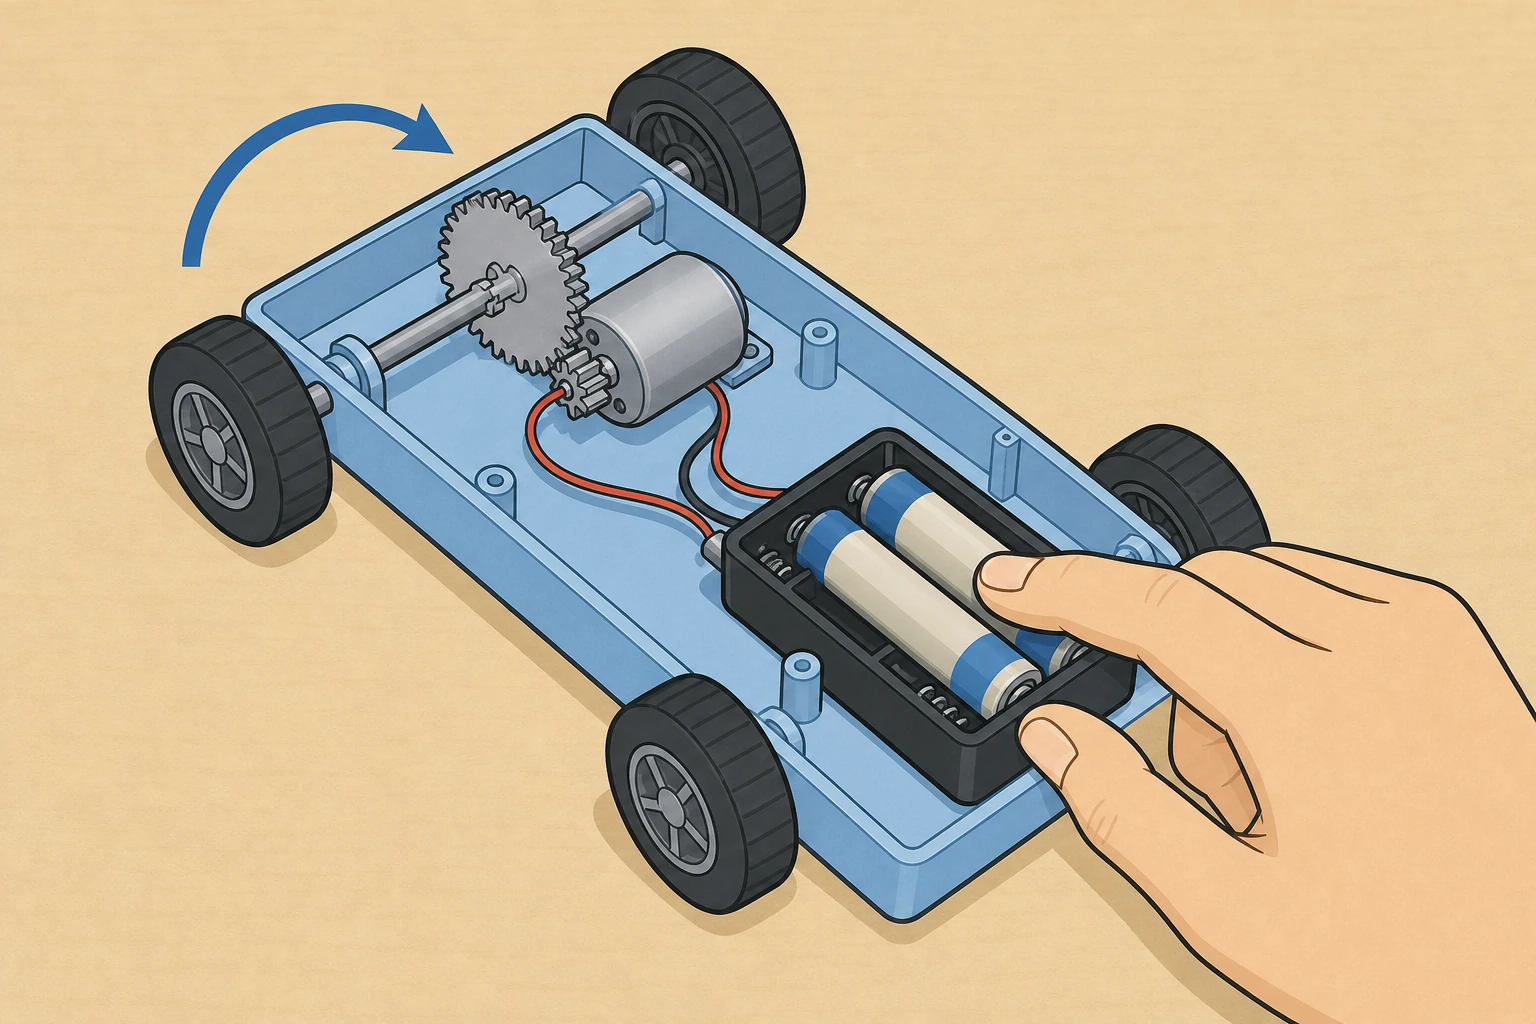
模型の車やロボットの工作キットには、銀色の小さな円筒形のモータが入っています。電池をつなぐと、細い軸が勢いよく回ります。直流モータです。
この単元では、1つのモータで考えます。マブチモーター FA-130RA の、1.5 V で使う型(FA-130RA-2270)です。メーカーのデータシートには、次の2つの数が載っています。
- 何もつながずに回したときの回転数(無負荷回転数):9,100 min⁻¹
- 軸を押さえて止めたときに出ているトルク(停動トルク):2.55 mN·m
1 mN·m は 0.001 N·m です。このモータの軸の直径は 2.0 mm なので、半径は 1 mm。停動トルク 2.55 mN·m は、軸の表面で 2.55 N の力にあたります。約 260 g の物の重さです。
模型の車が走っているとき、車輪を回すために、モータの軸には 1.0 mN·m の負荷のトルクがかかるとします。モータは何 min⁻¹ で回るでしょうか。そして、5,000 min⁻¹ 以上で回したいとき、このモータで足りるでしょうか。
予想してから読むこのモータ(無負荷 9,100 min⁻¹・停動トルク 2.55 mN·m)の出力がいちばん大きくなるのは、負荷のトルクがいくつのとき?
軸を指でつまむと、回転が落ちる
回っているモータの軸の先を、指で軽くつまんでみます。回転が少し落ちて、音が低くなります。強くつまむほど、回転は落ちます。もっと強くつまむと、止まってしまいます。
指が軸を押さえるトルクが、モータにとっての負荷のトルク です。負荷のトルクと回転数の関係を、グラフにしたものを N–T 線図といいます。
直流モータの N–T 線図は、ほぼ直線です。トルク 0 のときが無負荷回転数 、回転 0 のときが停動トルク 。この2点を結ぶ直線の上を、負荷に応じて動きます。
| 記号 | 意味 | この単元のモータ |
|---|---|---|
| 無負荷回転数 [min⁻¹] | 9,100 min⁻¹ | |
| 停動トルク [mN·m] | 2.55 mN·m | |
| 負荷のトルク [mN·m] | 1.0 mN·m | |
| いまの回転数 [min⁻¹] | 5,531 min⁻¹ |
1.0 mN·m は、停動トルクの約 39% です。回転数は、無負荷から 39% 落ちて、 になります。
データシートには、もう1つの点も載っています。効率がいちばんよいときの、トルク 0.59 mN·m・回転数 6,990 min⁻¹ です。直線の式に 0.59 mN·m を入れると 6,995 min⁻¹ で、ほぼ同じです。直線と考えてよいことが分かります。
直線になる理由は、モータの中で起きていることにあります。モータは回ると、発電機にもなります。回るほど、電池と逆向きの電圧が生まれ、流れる電流が減ります。モータのトルクは電流に比例するので、速く回るほどトルクが小さくなります。式は、下の「式の導き方」に畳んであります。
出力=トルク×角速度
トルクが大きくても、回っていなければ仕事はしません。回転が速くても、トルクが 0 なら、何も回せません。モータが1秒にする仕事(出力)は、2つの積です。
は角速度で、1秒に回る角度 [rad/s] です。回転数 [min⁻¹] は1分に回る回数なので、1回転の角度 を掛けて、60 で割ります。
5,531 min⁻¹ は、 です。トルクを N·m に直して掛けます。
1 W は、1秒に 1 J の仕事です。0.579 W は、100 g の物(重さ 0.981 N)を、1秒に約 59 cm ずつ持ち上げ続ける仕事の速さにあたります。
出力がいちばん大きいのは半分のとき
負荷のトルクを 0 から増やしていくと、出力はどう変わるでしょうか。トルクは増えますが、回転は落ちます。
N–T 線図の上で、原点といまの点を角にした長方形を描きます。横の長さがトルク、縦の長さが回転数です。その面積「トルク × 回転数」が、出力に比例します。
| 負荷のトルク | 回転数 | 出力 |
|---|---|---|
| 0(無負荷) | 9,100 min⁻¹ | 0 W |
| 0.59 mN·m | 6,995 min⁻¹ | 0.432 W |
| 1.0 mN·m | 5,531 min⁻¹ | 0.579 W |
| 1.275 mN·m(半分) | 4,550 min⁻¹ | 0.608 W |
| 2.55 mN·m(停動) | 0 | 0 W |
直線の下に入る長方形で、面積がいちばん大きいのは、縦も横もちょうど半分のときです。だから出力は、停動トルクの半分・無負荷回転数の半分のときに、いちばん大きくなります。
は、無負荷回転数 9,100 min⁻¹ を角速度に直した 952.9 rad/s です。両端の0から、山形に上がって下がります。シミュレータの右の図で、山の形を見られます。
てんびん:歯車で、出力をトルクに替える
模型の車は、モータで車輪をじかに回しません。4,550 min⁻¹ では速すぎ、1.275 mN·m では小さすぎるからです。間に歯車箱(減速機)を入れます。
トグル機構(小さな力で大きな力) で名前を付けたてんびんを、回転で使います。摩擦がなければ、入れた仕事=出た仕事。1秒あたりで言えば、入れた出力=出た出力です。
てんびん(この科目を通す決まり)
摩擦がなければ、入れた仕事=出た仕事。回転を遅くすると、そのぶんトルクが大きくなる。
回転を 1/50 に落とす歯車箱なら、4,550 min⁻¹ は 91 min⁻¹ になり、1.275 mN·m は 50倍の 63.75 mN·m になります。出力は 0.608 W のままです。歯車で替えられるのは、トルクと回転数の配分だけです。出力そのものは増えません。
だから、モータを選ぶときは、まず出力が足りるかを見ます。そのうえで、歯車でトルクと回転数を合わせます。歯数と回転の比は 歯数比とトルク で、歯車を付けたときの選び方は 減速機とモータの選び方 で見ます。
式を、かたまりに分けて読む
- かける負荷 負荷を2倍にすると、この部分は2倍です。
- 無負荷の速さ モータが持っている、いちばん速い回転です。電圧を上げると、ほぼ比例して上がります。
- 負荷で落ちる割合 負荷が停動トルクに近づくほど、0 に近づきます。1. と 3. が引っぱり合うので、出力に山ができます。
どの数字がいちばん効く?
負荷 1.0 mN·m で回しているところから、それぞれの数字を10%変えたとき、出力がどう変わるかを並べます。
| 変えるもの | 出力の変化 | 理由 |
|---|---|---|
| 無負荷回転数 を10%大きく | +10% | 回転数がそのまま10%上がる |
| 停動トルク を10%大きく | +5.9% | 落ちる割合が 39% から 36% に減る |
| 負荷のトルク を10%大きく | +2.9% | トルクは増えるが、回転が落ちる |
| 半分の点(1.275 mN·m)から、負荷を10%大きく | −1.0% | 山の頂上は平ら |
いちばん効くのは、モータそのものの力(無負荷回転数と停動トルク)です。負荷の側を少し変えても、出力はあまり変わりません。とくに山の頂上の近くでは、負荷が多少ずれても、出力はほとんど同じです。
模型の車に戻る
最初の問いに答えます。モータの軸に 1.0 mN·m の負荷がかかるとき、
で回ります。5,000 min⁻¹ 以上という条件に、足ります。出力は 0.579 W で、このモータが出せる最大 0.608 W の 95% です。
負荷 1.0 mN·m は、停動トルクの半分(1.275 mN·m)より軽い側です。軽い側で回すと、流れる電流が少なく、モータが熱くなりにくくなります。負荷が半分を越えて重くなったら、歯車の比を大きくして、モータの軸のトルクを減らします。
つまり、ものを作るときは
ずっと回し続ける機械では、停動トルクの半分より軽い側で使います。止まる寸前のモータには、無負荷の約 11倍の電流(0.20 A に対して 2.20 A)が流れ、ほとんどが熱になるからです。データシートの「最大効率のとき」(このモータでは 0.59 mN·m)が、長く回すときの目安になります。
一瞬だけ大きなトルクが要る機械では、小さなモータにはずみ車を組み合わせます。プレス機は、打ち抜いていない間に、モータではずみ車を回してエネルギーをためておき、打ち抜く一瞬に使います(機械力学の はずみ車(回転のエネルギー))。
モータが回すものは、車輪だけではありません。送りねじ では、モータの回転をねじで直線の動きに替えて、工作機械のテーブルを送ります。そこでも、テーブルを押す力と速さの積が、モータの出力から出ています。
動かしてみよう
負荷のトルク のスライダーを、0 から右へ動かしてみてください。左の図の点が直線の上を下がり、長方形の形が変わります。右の図では、出力の点が山を登って下ります。
次に、無負荷回転数 や停動トルク を変えて、別のモータにしてみてください。3 V で使う型(FA-130RA-18100)は、無負荷 12,300 min⁻¹・停動トルク 3.53 mN·m です。
目標の回転数 は、N–T 線図に緑の横線で出ます。たとえば毎分 5,000 回転を保ちたいなら、直線と横線の交わる所から、負荷は 1.15 mN·m までに抑えます()。
「いまの図を残して比べる」を押してから数字を変えると、残した直線と山が薄く重なります。
試してみよう0 / 3
- 負荷のトルク TL を、データシートの「最大効率のとき」の 0.59 mN·m にする(まだ)
- 負荷のトルク TL を、停動トルクのちょうど半分の 1.275 mN·m にする(まだ)
- 負荷のトルク TL を、停動トルクと同じ 2.55 mN·m にする(まだ)
いまの式(数字を入れた形)
- 回転数
- 角速度
- 動力
- 最大出力(停動トルクの半分で回すとき)
- 最大出力に対する割合
途中の計算(導出)を見る
N–T 線図(直線)から、いまの回転数を読む
1分の回転数を、1秒に回る角度(角速度)に直す
出力=トルク×角速度
いちばん出せる出力(停動トルクの半分・無負荷回転数の半分)と比べる
よくある勘違い
「トルクがいちばん大きいとき、いちばん力強く働いている」
トルクがいちばん大きいのは、止まっているときです。そのとき、出力は 0 です。
| トルク | 回転数 | 出力 | |
|---|---|---|---|
| 止まる寸前(停動) | 2.55 mN·m | 0 | 0 W |
| 半分の点 | 1.275 mN·m | 4,550 min⁻¹ | 0.608 W |
壁を力いっぱい押しても、壁が動かなければ、仕事はしていません。モータも同じです。
「回転数が高いモータほど、強いモータ」
無負荷回転数は、何も回していないときの速さです。9,100 min⁻¹ より 12,300 min⁻¹ のほうが強いとは、回転数だけでは言えません。比べるなら出力で、最大出力は「停動トルク × 無負荷回転数」で決まります。
「いちばん出力が出る点で、ずっと回すのがよい」
半分の点の効率は、約 34% です。入れた電力の3分の2が熱になります。効率がいちばんよいのは、もっと軽い 0.59 mN·m のあたりで、約 43% です。長く回すときは、こちらに近い側で使います。
この式が使える条件
- 直流のブラシ付きモータで、電圧が一定(電圧を変えると、無負荷回転数と停動トルクがほぼ比例して変わる)
- 回転が一定になったあと(回り始めの加速の間は、減速機とモータの選び方 で見る)
- モータの温度が上がっていない(熱くなると、停動トルクが下がる)
- データシートの値は、そのモータの代表の値(1個ずつ、少しばらつく)
式の導き方(くわしく知りたい人へ)
直線になる理由:モータに電圧 をかけると、巻き線の抵抗 に電流 が流れます。回っているモータの中では、角速度に比例した逆向きの電圧 が生まれます(逆起電力)。電圧の釣り合いは、
モータのトルクは電流に比例し、 です(どちらも同じ定数 になります)。 を入れて、 について解くと、
の1次式なので、直線です。 のとき (無負荷)、 のとき (停動)。どちらも電圧 に比例します。
半分で最大になる理由: とおくと、出力は
は、 で最大の になります()。だから です。
効率が最大になる点:電流も直線で、( は無負荷電流、 は停動電流)。効率 は に比例します()。微分して 0 とおくと 、つまり 。このモータでは で 、トルクは 0.59 mN·m です。データシートの最大効率の点と同じになります。
例題
例題1 模型の車のモータ
模型の車に、無負荷回転数 9,100 min⁻¹・停動トルク 2.55 mN·m の直流モータ(1.5 V で使う)が付いています。走っているとき、モータの軸には 0.8 mN·m の負荷のトルクがかかっています。
(1) モータは何 min⁻¹ で回っていますか。(2) モータの出力は何 W ですか。
ヒント 1 / 2
回転数は N–T 線図の直線 から読みます。
ヒント 2 / 2
出力は 。回転数は で角速度に直します。
答えと解き方を見る
N–T 線図(直線)から、いまの回転数を読む
1分の回転数を、1秒に回る角度(角速度)に直す
出力=トルク×角速度
いちばん出せる出力(停動トルクの半分・無負荷回転数の半分)と比べる
0.8 mN·m は停動トルクの約 31% で、半分より軽い側です。回転数は無負荷の約 69% に落ちます。
トルクは mN·m のまま式に入れず、N·m(1 mN·m = 0.001 N·m)に直してから角速度を掛けます。
例題2 3 V で使う型の最大出力
同じ大きさのモータで、3 V で使う型は、無負荷回転数 12,300 min⁻¹・停動トルク 3.53 mN·m です。
(1) 出力がいちばん大きくなるのは、負荷のトルクがいくつのときですか。そのときの回転数は?(2) その最大出力は何 W ですか。(3) 例題1のモータ(9,100 min⁻¹・2.55 mN·m)の最大出力の何倍ですか。
ヒント 1 / 2
出力が最大になるのは、停動トルクの半分・無負荷回転数の半分のときです。
ヒント 2 / 2
比は でも出せます。
答えと解き方を見る
最大出力は「停動トルク × 無負荷回転数」に比例します。トルクが 1.38倍、回転数が 1.35倍なので、掛けて約 1.87倍です。
どちらの型も、データシートの「最大効率のとき」の回転数は、最大出力の回転数(無負荷の半分)より速い側にあります。
例題3 ロボットの車輪に足りるか
小さなロボットの車輪を、例題1と同じモータ(1.5 V・無負荷 9,100 min⁻¹・停動トルク 2.55 mN·m)で回します。歯車を通したあと、モータの軸には 1.5 mN·m の負荷のトルクがかかり、モータは 3,000 min⁻¹ 以上で回る必要があります。
(1) モータは何 min⁻¹ で回りますか。必要な回転数に足りますか。(2) 電流は、無負荷のとき 0.20 A・止まったとき 2.20 A の間を、トルクに比例して増えるとします。電流と、モータの効率(出力 ÷ 電圧 × 電流)を求めなさい。
ヒント 1 / 2
回転数は です。
ヒント 2 / 2
電流は です。
答えと解き方を見る
N–T 線図(直線)から、いまの回転数を読む
1分の回転数を、1秒に回る角度(角速度)に直す
出力=トルク×角速度
いちばん出せる出力(停動トルクの半分・無負荷回転数の半分)と比べる
回転数は足ります。ただし 1.5 mN·m は停動トルクの半分(1.275 mN·m)より重く、効率は約 29% です。入れた電力の7割以上が熱になります。
歯車の減速比を大きくすると、モータの軸のトルクが減り、効率のよい側で回せます(くわしくは減速機とモータの選び方の単元)。